Nghiên cứu, thiết kế, chế tạo mô hình cánh tay robot sử dụng cảm biến EMG kết hợp logic mờ trợ giúp người khuyết tật
Đề tài đã thiết kế thành công một mô hình cánh tay robot, sử dụng cảm biến EMG bề mặt kết hợp thuật toán logic mờ để trợ giúp người khuyết tật. Đề tài đã xây dựng được một thuật toán điều khiển logic mờ hiệu quả để điều khiển cánh tay robot.
<Đào Thị Mai Phương> (< daophuong@haui.edu.vn >), <Điện – Điện tử>
Mục tiêu chung:
Mục tiêu tổng quan: nghiên cứu, chế tạo mô hình cánh tay robot, sử dụng cảm biến EMG bề mặt và kết hợp logic mờ, để giúp đỡ người khuyết tật.
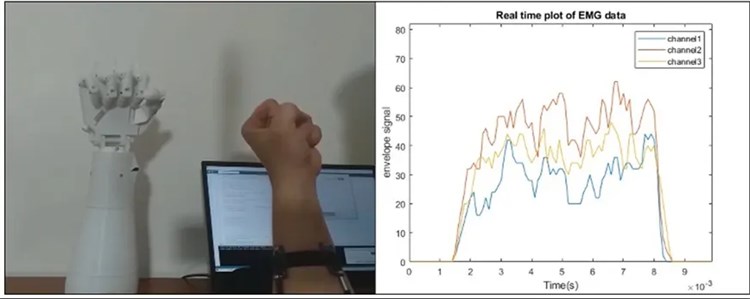
Mục tiêu cụ thể: Thiết kế, chế tạo bo mạch điều khiển cánh tay robot: sử dụng cảm biến điện cơ bề mặt EMG, gắn trên cánh tay của người khuyết tật chi trên. Ứng dụng thuật toán điều khiển logic mờ để điều khiển cánh tay robot, để nâng cao chính xác của các chuyển động cánh tay robot.
Thiết kế, chế tạo mô hình cánh tay robot theo công nghệ in 3D, bắt chước được một số thao tác như: cầm, năm, gập cô tay, điều khiển được từng khớp ngón tay độc lập dựa trên các tín hiệu về mức độ hoạt động của cơ thu được từ cảm biến EMG bề mặt đặt trên vị trí của cánh tay hoặc chân người khuyết tật.
Mục tiêu kinh tế - xã hội: Hỗ trợ những người khuyết tật, thương binh, những người không may bị tai nạn khuyết tật tay hoặc liệt tay gặp phải nhiều khó khăn trong sinh hoạt và lao động; nhất là nhiều người còn trẻ, đang trong độ tuổi lao động. Mục tiêu là để giúp họ có cuộc sống bình thường, không phụ thuộc vào người khác, nhóm nghiên cức mong muốn tạo ra một sản phẩm hữu ích.
Mục tiêu khoa học công nghệ: Kết quả của nghiên cứu được thực hiện có thể giúp các nhà khoa học trong nước cũng như quốc tế có cơ sở để tiếp tục nghiên cứu và phát triển robot thông minh (cụ thể là robot ứng dụng cảm biến bề mặt EMG) phục vụ cho người khuyết tật.
Nghiên cứu được thực hiện sẽ góp phần nâng cao năng lực nghiên cứu khoa học, làm chủ công nghệ và thực tiễn của giảng viên, học viên và sinh viên.
- Nghiên cứu lý thuyết, dựa trên những tài liệu và những công trình đã được công bố để tổng hợp lý thuyết về điều khiển bộ xương ngoài ứng dụng sensor EMG
- Thực nghiệm chế tạo và tích hợp hệ thống kết hợp với công cụ mô hình hóa mô phỏng Matlab/Simulink;
- Đánh giá mô phỏng, thực nghiệm và hiệu chỉnh.
Nghiên cứu được tổng quan về nguyên lý làm việc và ứng dụng của cảm biến EMG bề mặt – một loại cảm biến hữu ích thuộc loại cảm biến điện cơ sinh học. Cơ sở sinh học của việc đo tín hiệu EMG, hệ điều khiển vận động của con người và robot, cấu trúc và động lực của cơ cùng với việc đo và xử lý tín hiệu EMG đã được đề cập đến trong đề tài này.
Đề tài đã nghiên cứu, thiết kế và chế tạo thành công một mô hình cánh tay robot cho người khuyết tật liệt cơ tay (chi trên). Mô hình hoạt động ổn định với các chuyển động cơ bản như cầm, nắm vật.
Đề tài đã phát triển một thuật toán logic mờ để điều khiển cánh tay robot đã chế tạo. Ngoài ra, một bo mạch điều khiển tích hợp thuật toán cũng đã được thiết kế để điều khiển cánh tay robot trên cơ sở ứng dụng tín hiệu EMG bề mặt thu nhận được. Các kết quả mô phỏng và thực nghiệm đã được thực hiện đạt kết quả tốt khẳng định tính khả thi của mô hình và thuật toán.
+ Sản phẩm dạng I: Đề tài đã thiết kế thành công một mô hình cánh tay robot, sử dụng cảm biến EMG bề mặt kết hợp thuật toán logic mờ để trợ giúp người khuyết tật
+ Sản phẩm dạng II: Đề tài đã xây dựng được một thuật toán điều khiển logic mờ hiệu quả để điều khiển cánh tay robot.
+ Sản phẩm dạng III: Một bài báo ESCI/Scopus Q3 đã xuất bản có nội dung liên quan trực tiếp đến đề tài.
Toàn văn báo cáo: https://lib.haui.edu.vn/Opac80/EDetail.aspx?id=36561&f=tacgia&v=%u0110%u00e0o+Th%u1ecb+Mai+Ph%u01b0%u01a1ng
Điện - Điện tử
Thứ Ba, 13:52 25/08/2026
Hướng dẫn khai thác và sử dụng Thư viện Đại học Công nghiệp Hà Nội năm 2024
Thứ Ba, 14:33 17/09/2024PGS.TS Nguyễn Thị Hồng Nga, Giám đốc - Trung tâm Đào tạo Sau đại học trao tặng 02 đầu sách ngoại văn cho Trung tâm Thông tin - Thư viện
Thứ Sáu, 07:37 24/05/2024Truy cập hàng triệu sách điện tử miễn phí với The Online Books Page
Thứ Hai, 08:38 22/01/2024
Nghiên cứu giải pháp nâng cao chất lượng truyền thông trong hệ thống thông tin sử dụng UAV
Thứ Tư, 15:48 16/09/2026
Nghiên cứu ứng dụng công nghệ tạo lớp phủ Cermet bằng phương pháp HVOF để nâng cao tuổi thọ vít ép của máy ép trong công nghiệp chế tạo than sạch
Thứ Hai, 15:29 14/09/2026
NGHIÊN CỨU XÂY DỰNG THUẬT TOÁN ĐIỀU KHIỂN PHI TUYẾN ỔN ĐỊNH TỐC ĐỘ CHO HỆ TRUYỀN ĐỘNG ĐỘNG CƠ TỪ TRỞ THIẾU CẢM BIẾN
Thứ Sáu, 13:49 04/09/2026
Tối ưu dung lượng bảo mật của hệ thống đa truy cập không trực giao NOMA với bề mặt phản xạ thông minh IRS sử dụng thuật toán trí tuệ bầy đàn SI
Thứ Sáu, 13:48 04/09/2026
NGHIÊN CỨU CHẾ TẠO MÁY TẠO DUNG DỊCH NANO BẠC BẰNG CÔNG NGHỆ PLASMA ĐIỆN HÓA SỬ DỤNG TRONG SẢN XUẤT NÔNG NGHIỆP VÀ NUÔI TRỒNG THỦY SẢN
Thứ Sáu, 10:01 04/09/2026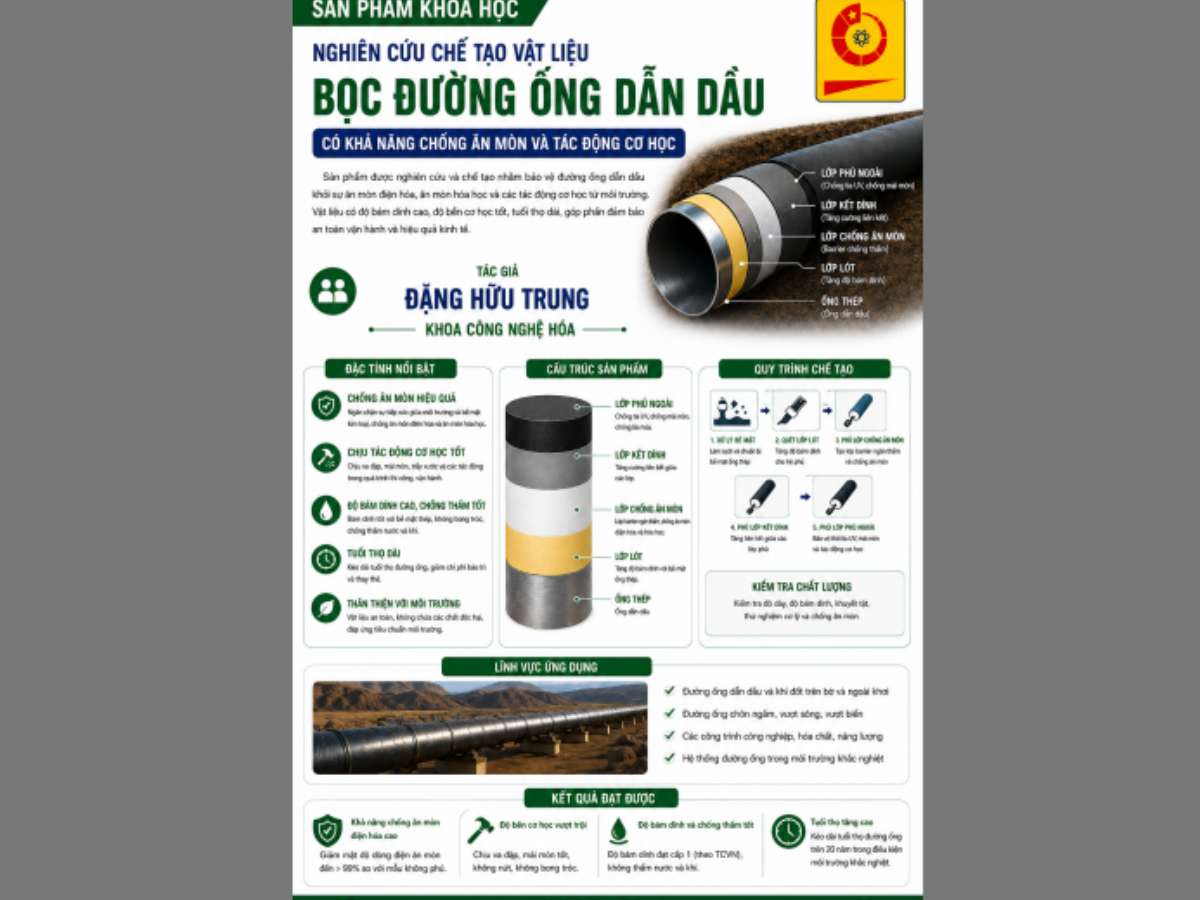
Nghiên cứu chế tạo vật liệu bọc đường ống dẫn dầu có khả năng chống ăn mòn và tác động cơ học
Thứ Ba, 13:41 25/08/2026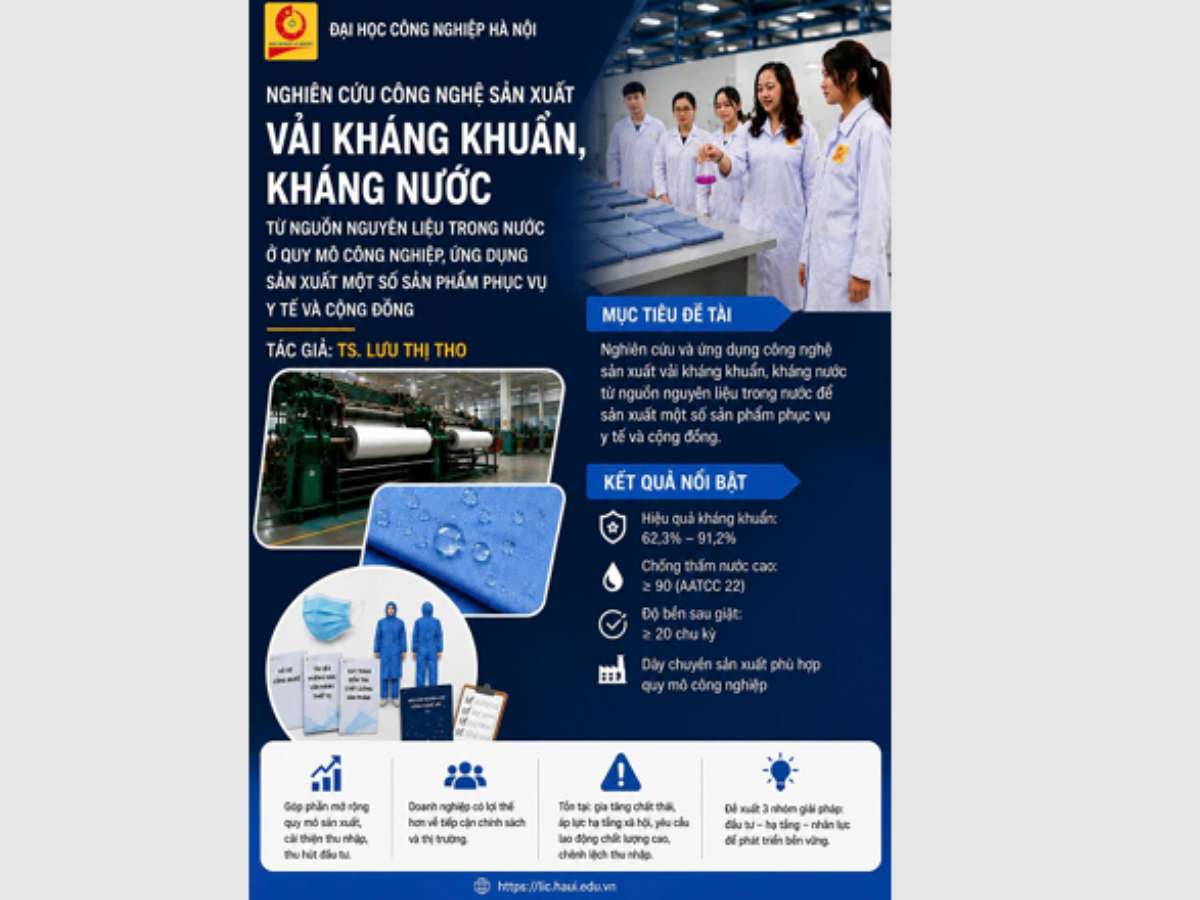
Nghiên cứu công nghệ sản xuất vải kháng khuẩn, kháng nước từ nguồn nguyên liệu trong nước ở quy mô công nghiệp, ứng dụng sản xuất một số sản phẩm phục vụ y tế và cộng đồng
Thứ Ba, 13:23 25/08/2026
Nghiên cứu ứng dụng máy học và học sâu trong dự đoán giá chứng khoán của thị trường Việt Nam
Thứ Ba, 09:07 25/08/2026
Thiết kế hệ thống truyền năng lượng không dây sử dụng anten thu phát có hình dáng linh hoạt
Thứ Ba, 08:40 25/08/2026Copyright © 2018 Hanoi University of Industry.