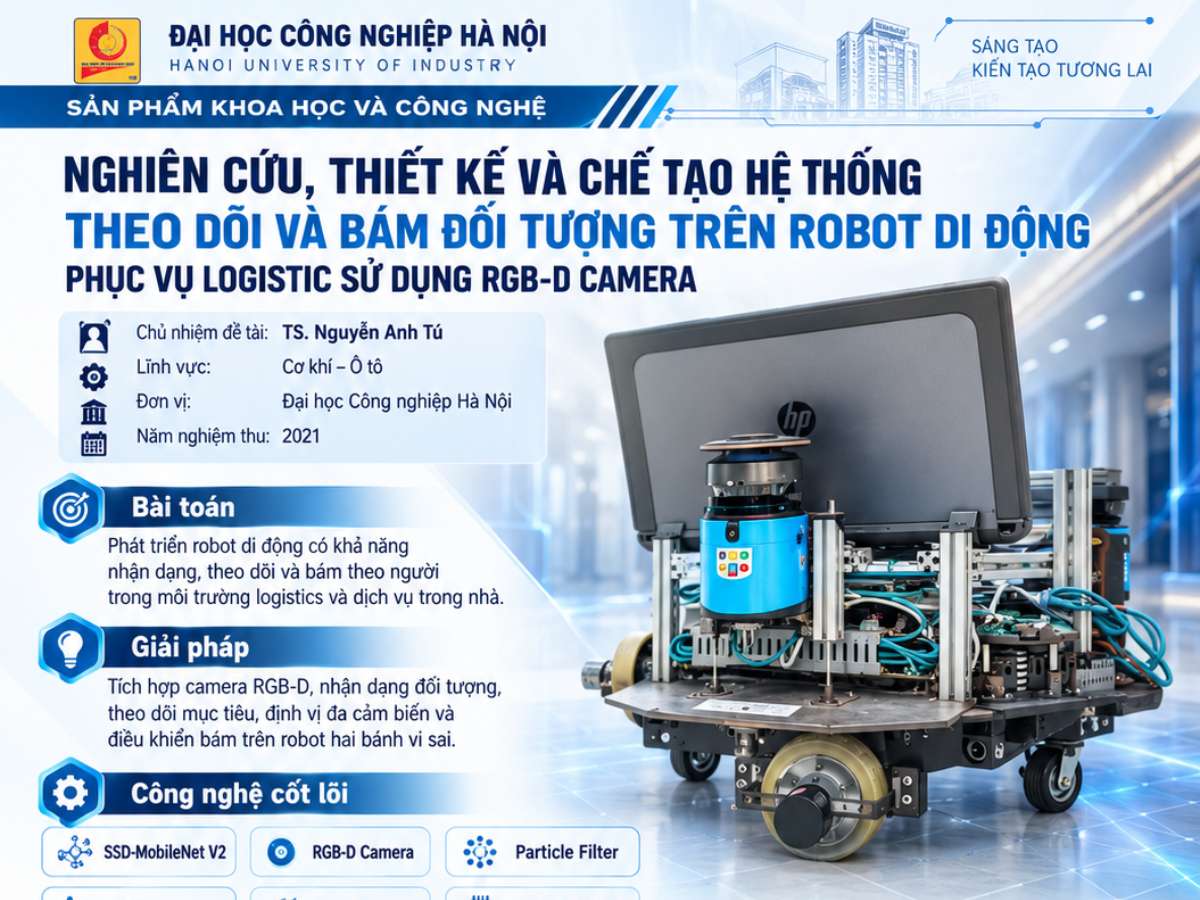
Xây dựng phương pháp theo dõi đối tượng cho robot di động sử dụng RGB-D camera; Xây dựng phương pháp bám đối tượng cho robot di động, robot phục vụ các hoạt động logistics trong các xưởng sản xuất, có bề mặt làm việc đạt tiêu chuẩn về độ phẳng theo tiêu chuẩn công nghiệp cũng như robot làm việc phục vụ các hoạt động dịch vụ ở môi trường trong nhà.
Theo dõi đối tượng mở rộng liên quan đến việc ước tính hình dạng và tư thế của một đối tượng dựa trên các phép đo điểm nhiễu. Nhiệm vụ này không đơn giản, vì chúng ta có thể phải đối mặt với các phép đo chất lượng thấp khan hiếm, ít thông tin tiên nghiệm hoặc chúng ta có thể không thể quan sát toàn bộ mục tiêu. Công việc này nhằm giải quyết những thách thức này bằng cách kết hợp các ý tưởng từ các đường viền hoạt động và khai thác thông tin từ các phép đo âm, cho chúng ta biết mục tiêu không thể ở đâu.
Tân sinh viên quốc tế tham quan, trải nghiệm và tìm hiểu cách khai thác tài nguyên thông tin Thư viện
Thứ Hai, 13:11 07/09/2026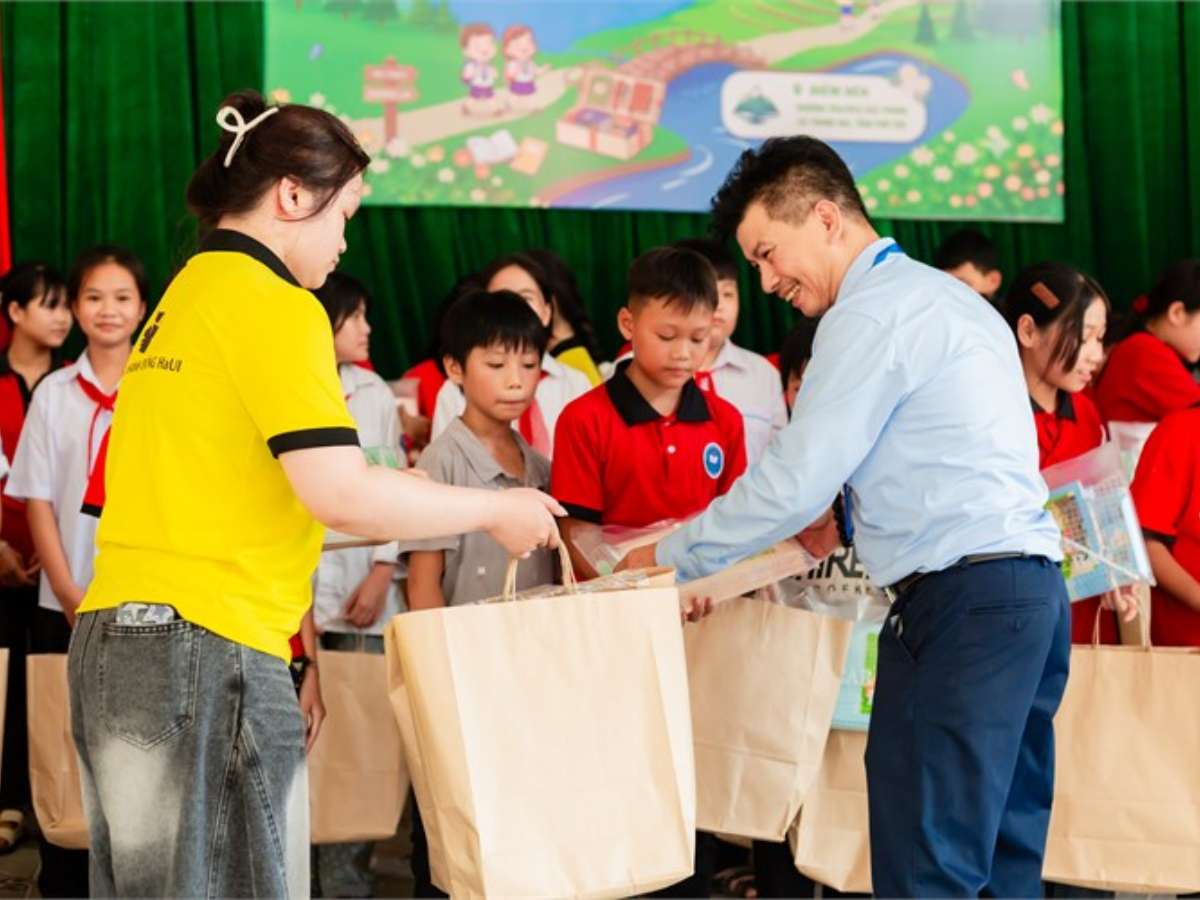
Trao tặng những món quà ý nghĩa tới học sinh có hoàn cảnh khó khăn tại Trường TH&THCS Bắc Phong trước thềm năm học mới
Thứ Năm, 07:53 03/09/2026
Hướng dẫn khai thác và sử dụng Thư viện Đại học Công nghiệp Hà Nội năm 2024
Thứ Ba, 14:33 17/09/2024PGS.TS Nguyễn Thị Hồng Nga, Giám đốc - Trung tâm Đào tạo Sau đại học trao tặng 02 đầu sách ngoại văn cho Trung tâm Thông tin - Thư viện
Thứ Sáu, 07:37 24/05/2024Truy cập hàng triệu sách điện tử miễn phí với The Online Books Page
Thứ Hai, 08:38 22/01/20247 khóa học “Kỹ thuật cơ khí” sinh viên ngành Cơ khí cần biết
Thứ Sáu, 13:57 08/12/2023
[Coursera] Khóa học “Tìm hiểu các phương pháp nghiên cứu” của ĐH Luân Đôn
Thứ Hai, 08:55 06/11/2023Khai thác danh mục tạp chí mở Directory of Open Access Journals (DOAJ)
Thứ Sáu, 15:50 18/08/2023Copyright © 2018 Hanoi University of Industry.