Nghiên cứu, thiết kế và chế tạo hệ thống theo dõi và bám đối tượng trên robot di động phục vụ Logistic sử dụng RGB-D Camera
| Robot di động tích hợp camera RGB-D, thị giác máy tính, định vị đa cảm biến và điều khiển chuyển động để nhận dạng, theo dõi và bám theo đối tượng trong môi trường trong nhà. |
Chủ nhiệm đề tài TS. Nguyễn Anh Tú | Đơn vị Đại học Công nghiệp Hà Nội |
Loại nhiệm vụ Đề tài KH&CN cấp Trường | Năm báo cáo tổng kết 2021 |
96% Độ chính xác theo dõi trong phép thử so sánh | 1.643 Khung hình thử nghiệm |
0,0164 m Sai số vị trí trung bình với quỹ đạo tròn | 03 Công bố khoa học liên quan |
Bài toán đặt ra
Robot di động ngày càng được sử dụng trong vận chuyển, hỗ trợ sản xuất và các hoạt động dịch vụ. Tuy nhiên, việc thiết lập trước quỹ đạo hoặc điều khiển robot thủ công làm giảm tính linh hoạt và đòi hỏi người vận hành phải có hiểu biết về hệ thống.
Đề tài tập trung phát triển khả năng để robot nhận biết người cần theo dõi, xác định vị trí tương đối và chủ động điều chỉnh chuyển động để bám theo đối tượng, hướng tới các ứng dụng logistics trong nhà xưởng và robot dịch vụ trong môi trường trong nhà.
Giải pháp được phát triển
Nhóm nghiên cứu chế tạo robot di động dạng hai bánh vi sai, tích hợp các chức năng nhận dạng, theo dõi, định vị và điều khiển chuyển động. Camera RGB-D cung cấp đồng thời thông tin hình ảnh và chiều sâu; dữ liệu cảm biến được xử lý để xác định đối tượng, vị trí mục tiêu và tạo lệnh điều khiển giúp robot bám theo người.
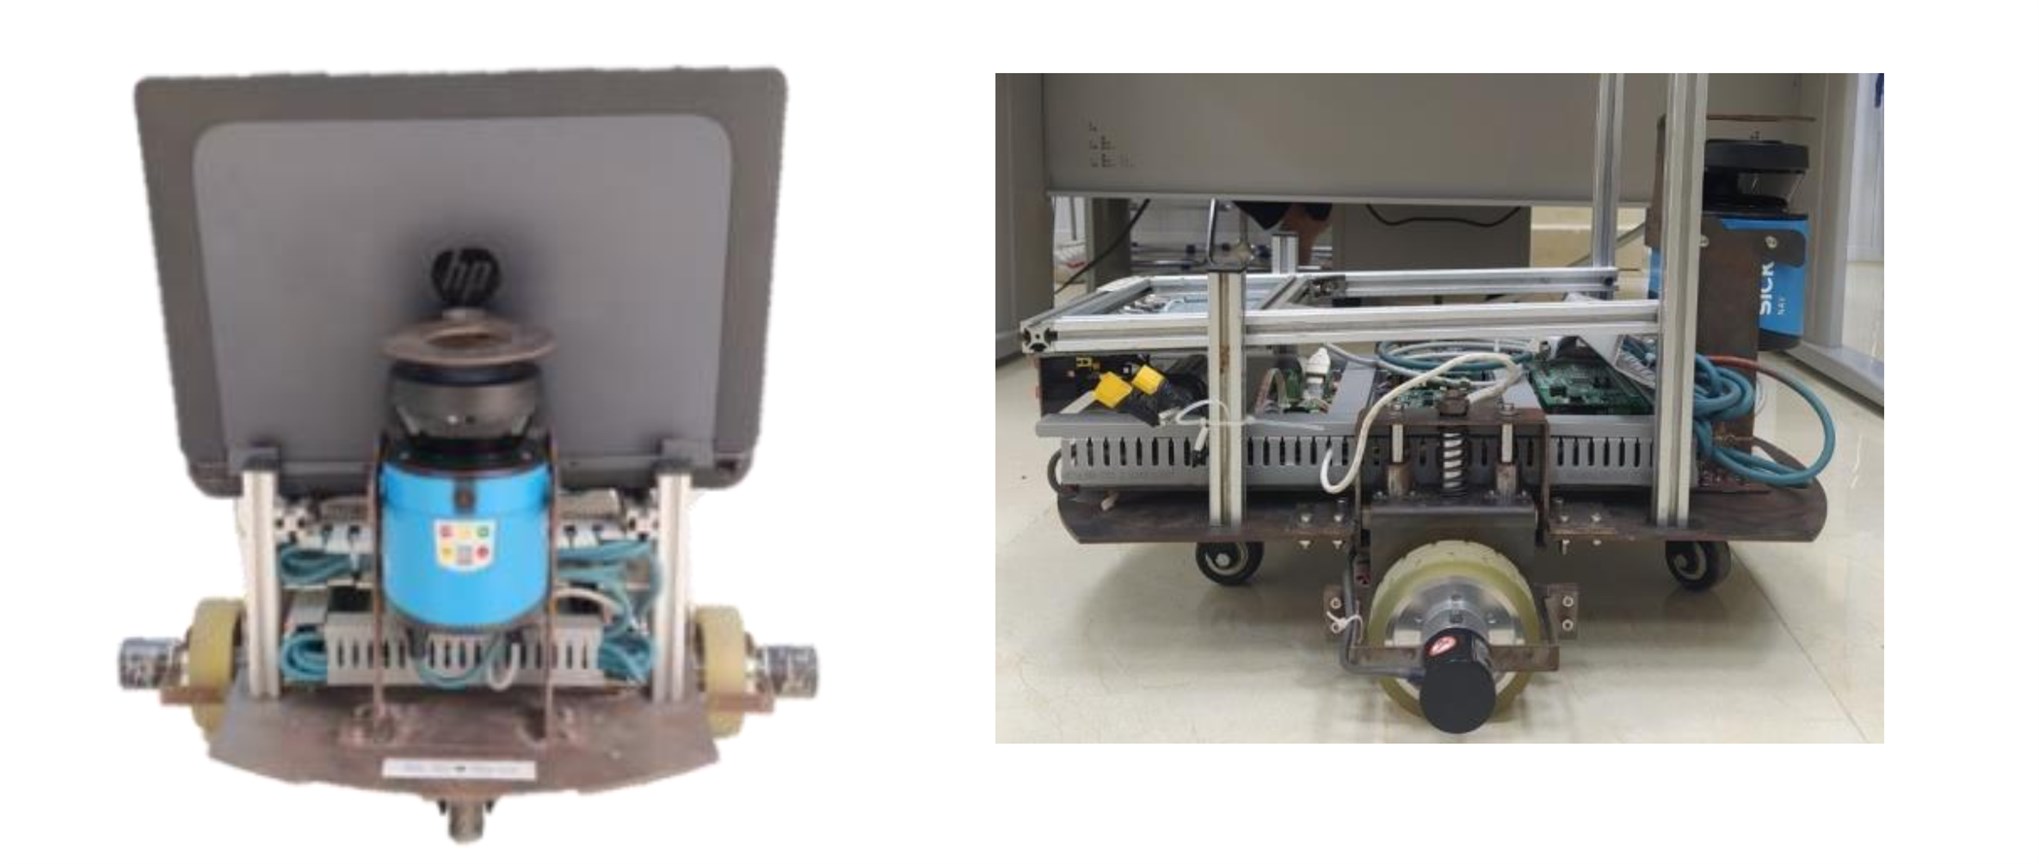
Mô hình robot thực nghiệm sau khi thiết kế và chế tạo.
Công nghệ cốt lõi
| SSD-MobileNet V2 / CNN | RGB-D Camera – Kinect v2 |
| Particle Filter | Extended Kalman Filter |
| Pure Pursuit | ROS + STM32 |
SSD-MobileNet V2 được lựa chọn theo hướng giảm khối lượng tính toán cho nền tảng robot di động; bộ lọc hạt duy trì việc theo dõi đối tượng khi di chuyển. Dữ liệu laser, encoder và la bàn số được hợp nhất bằng bộ lọc Kalman mở rộng để phục vụ định vị, trong khi thuật toán Pure Pursuit được sử dụng cho điều khiển bám.
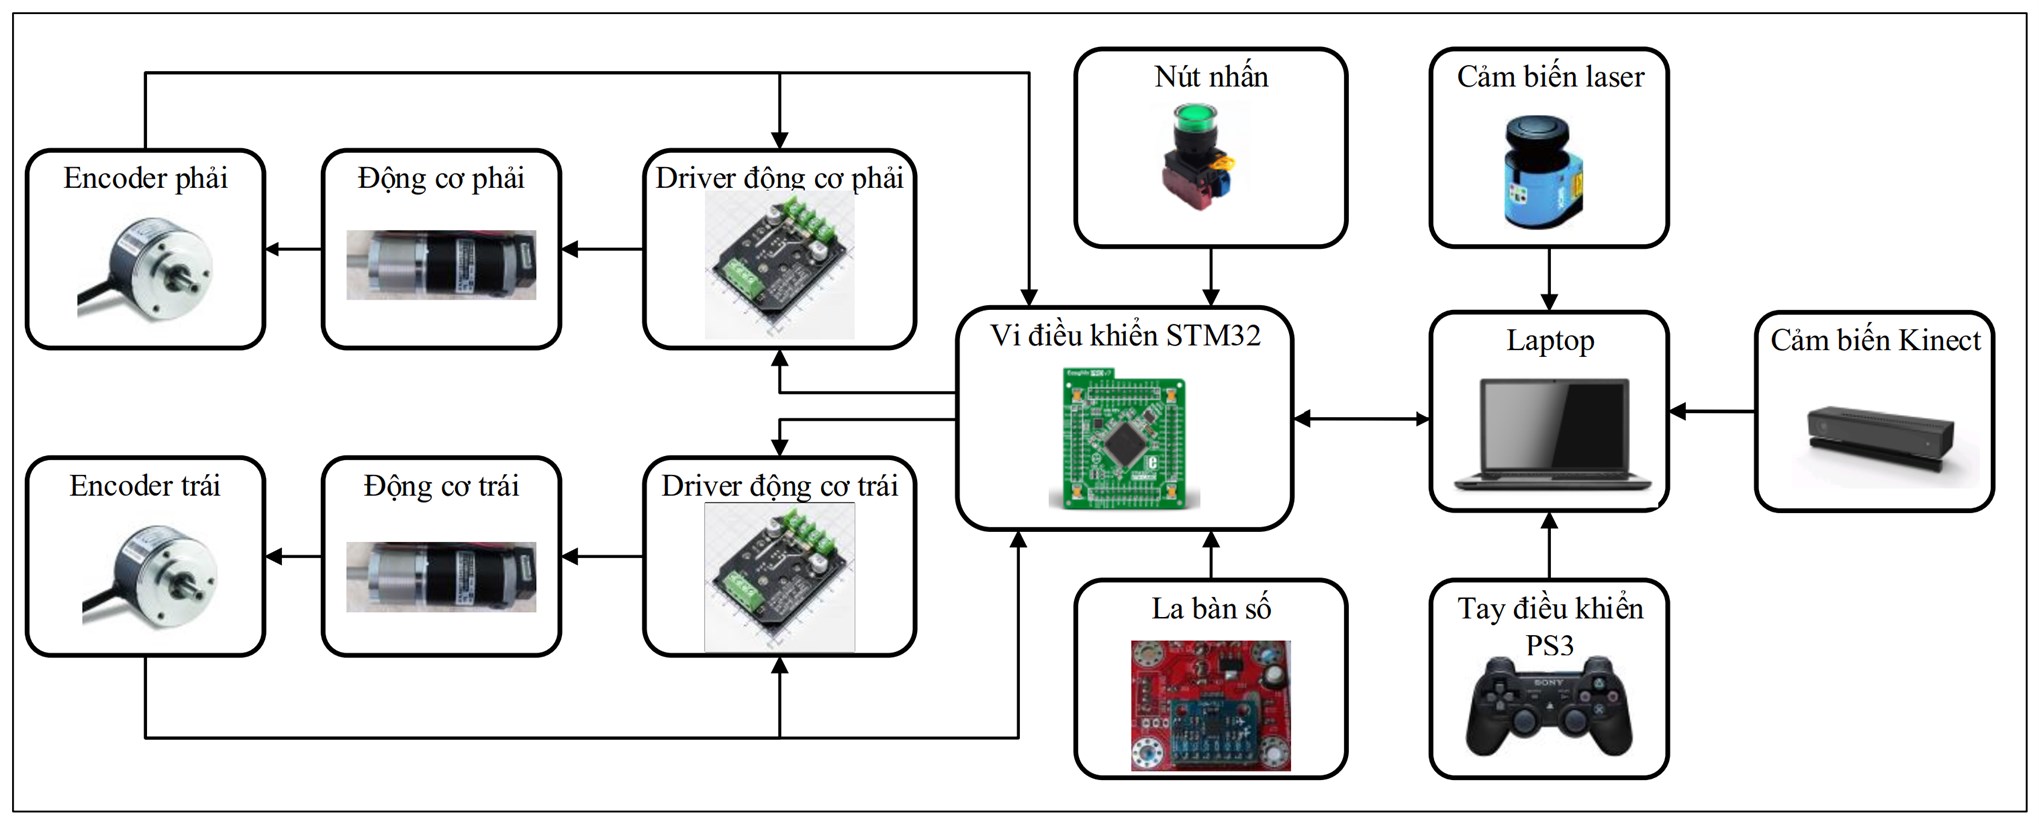
Cấu trúc hệ thống robot và các thành phần cảm biến – điều khiển.
Kết quả thử nghiệm
Nhóm nghiên cứu xây dựng tập dữ liệu 6.000 ảnh người và sử dụng transfer learning để huấn luyện mô hình nhận dạng. Sau khi khảo sát ảnh hưởng của số lượng hạt đến độ chính xác và thời gian xử lý, cấu hình 200 hạt được lựa chọn cho phép thử so sánh.
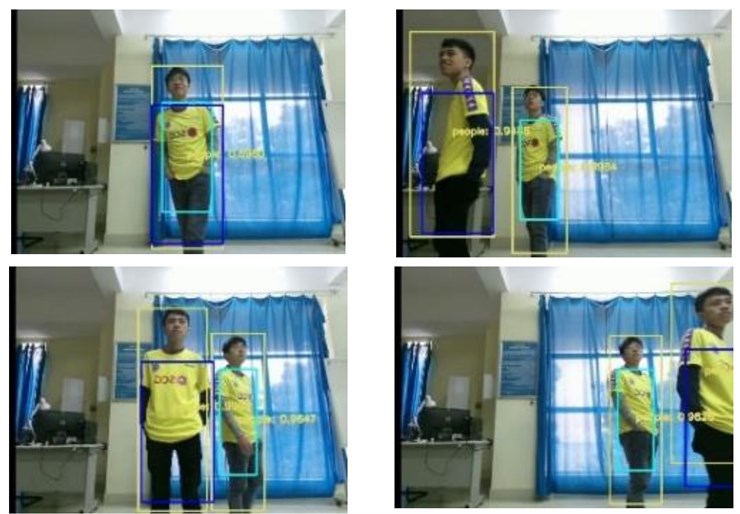
Thử nghiệm nhận dạng và theo dõi đối tượng trong các tình huống khác nhau.
| Phép thử | Kết quả |
| Theo dõi đối tượng – phương pháp đề xuất | 96% trên 1.643 khung hình |
| Theo dõi đối tượng – KCF trong phép so sánh | 65% |
| Sai số vị trí trung bình – quỹ đạo hình chữ nhật | 0,0203 m |
| Sai số vị trí trung bình – quỹ đạo hình tròn | 0,0164 m |
Thử nghiệm hệ thống tích hợp
Sau khi đánh giá riêng các thành phần, nhóm nghiên cứu tích hợp nhận dạng, theo dõi và điều khiển để thử nghiệm robot bám đối tượng. Kết quả cho thấy robot có thể nhận dạng và di chuyển theo người trong điều kiện thử nghiệm; báo cáo đồng thời ghi nhận các giới hạn về tốc độ xử lý, ánh sáng và sai lệch khi đối tượng di chuyển nhanh hoặc ở quá gần camera.
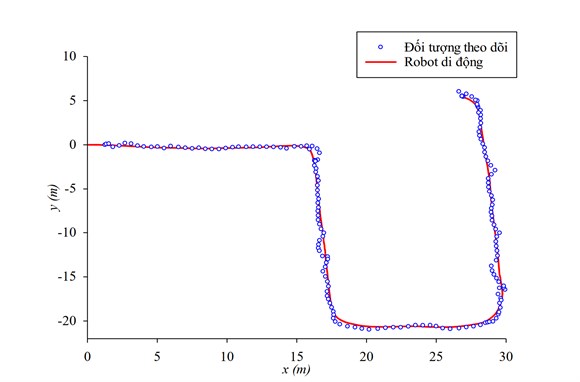
Đáp ứng vị trí của robot và đối tượng trong thử nghiệm tích hợp.
Sản phẩm của đề tài
• Hệ thống theo dõi và bám đối tượng trên robot di động sử dụng RGB-D Camera.
• Quy trình thiết kế, chế tạo robot di động.
• Chương trình xử lý ảnh theo dõi đối tượng.
• Chương trình điều khiển bám đối tượng.
• Bản thiết kế hệ thống bám và theo dõi đối tượng sử dụng trên robot di động.
Công bố khoa học liên quan
Real-time Target Human Tracking using Camshift and LucasKanade Optical Flow Algorithm
Advances in Science, Technology and Engineering Systems Journal, 2021 • DOI: 10.25046/aj0602103
Nghiên cứu phương pháp điều khiển bám quỹ đạo cho robot di động
Tạp chí Khoa học và Công nghệ – Trường Đại học Kinh tế – Kỹ thuật Công nghiệp, 2021
A Real-Time Human Tracking System Using Convolutional Neural Network and Particle Filter
ICISN 2021 • DOI: 10.1007/978-981-16-2094-2_50
KHÁM PHÁ THÊM Từ sản phẩm đến không gian nghiên cứu liên quan Khám phá hồ sơ học thuật của tác giả hoặc mở rộng từ sản phẩm này sang các nghiên cứu liên quan. Danh tính học thuật đã xác minh Nguyễn Anh Tú / Anh-Tu Nguyen ORCID: 0000-0001-7679-9881 • Đại học Công nghiệp Hà Nội Tìm nghiên cứu liên quan với SearchWise Biểu thức định danh dùng cho Scopus: ORCID(0000-0001-7679-9881). Khi Scopus Author ID được resolver xác minh, liên kết này có thể được thay bằng liên kết trực tiếp tới Author Profile. |
Khả năng ứng dụng và hướng phát triển
Giải pháp hướng tới robot logistics trong xưởng sản xuất và robot dịch vụ hoạt động trong nhà. Báo cáo ghi nhận sản phẩm đã được thử nghiệm, đánh giá trong môi trường sản xuất thực tế với sự hỗ trợ của Công ty Cổ phần Công nghệ Năng Lực Việt. Các hướng phát triển tiếp theo tập trung vào nâng cao độ chính xác định vị, tránh vật cản, an toàn chuyển động và phối hợp nhiều robot.
Nhóm nghiên cứu & tài liệu Chủ nhiệm: TS. Nguyễn Anh Tú |
Thứ Ba, 08:56 29/09/2026
Tân sinh viên quốc tế tham quan, trải nghiệm và tìm hiểu cách khai thác tài nguyên thông tin Thư viện
Thứ Hai, 13:11 07/09/2026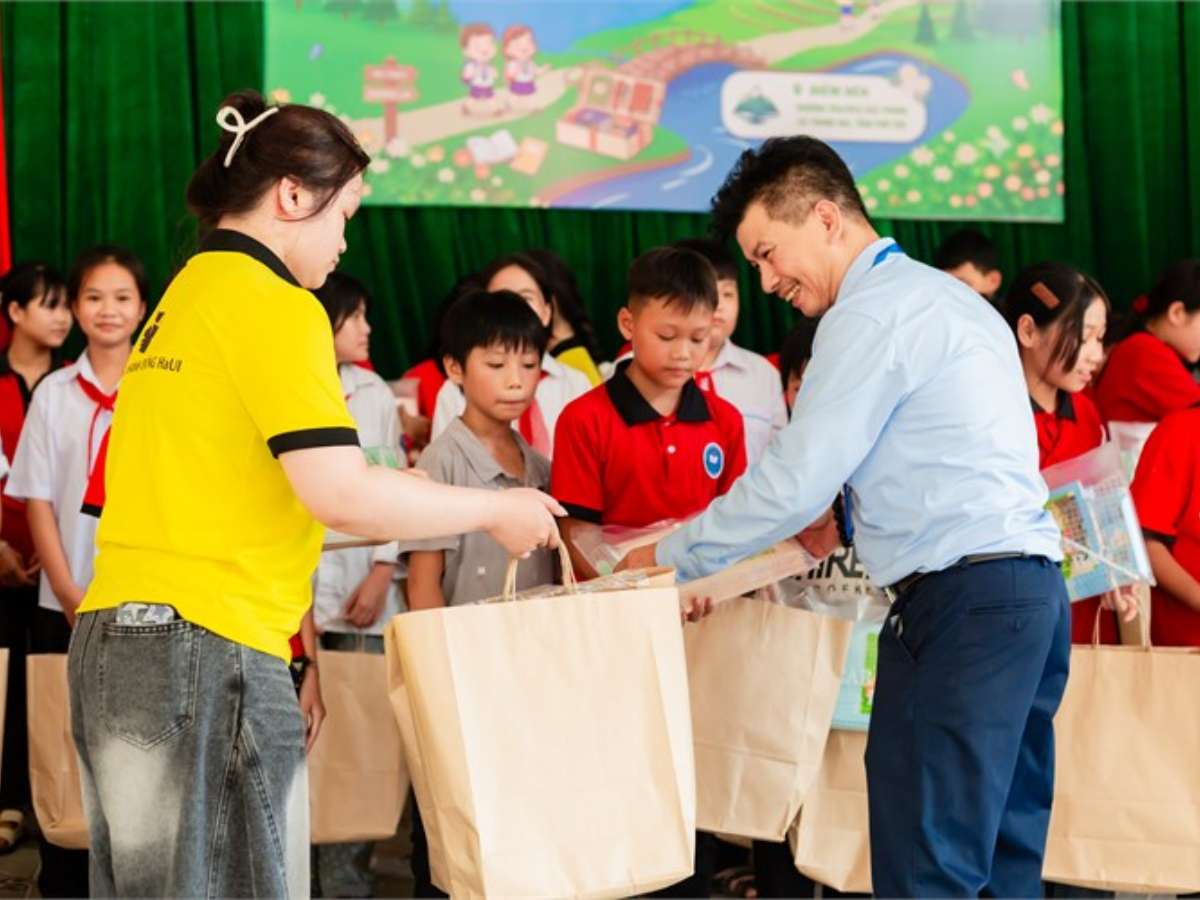
Trao tặng những món quà ý nghĩa tới học sinh có hoàn cảnh khó khăn tại Trường TH&THCS Bắc Phong trước thềm năm học mới
Thứ Năm, 07:53 03/09/2026
Hướng dẫn khai thác và sử dụng Thư viện Đại học Công nghiệp Hà Nội năm 2024
Thứ Ba, 14:33 17/09/2024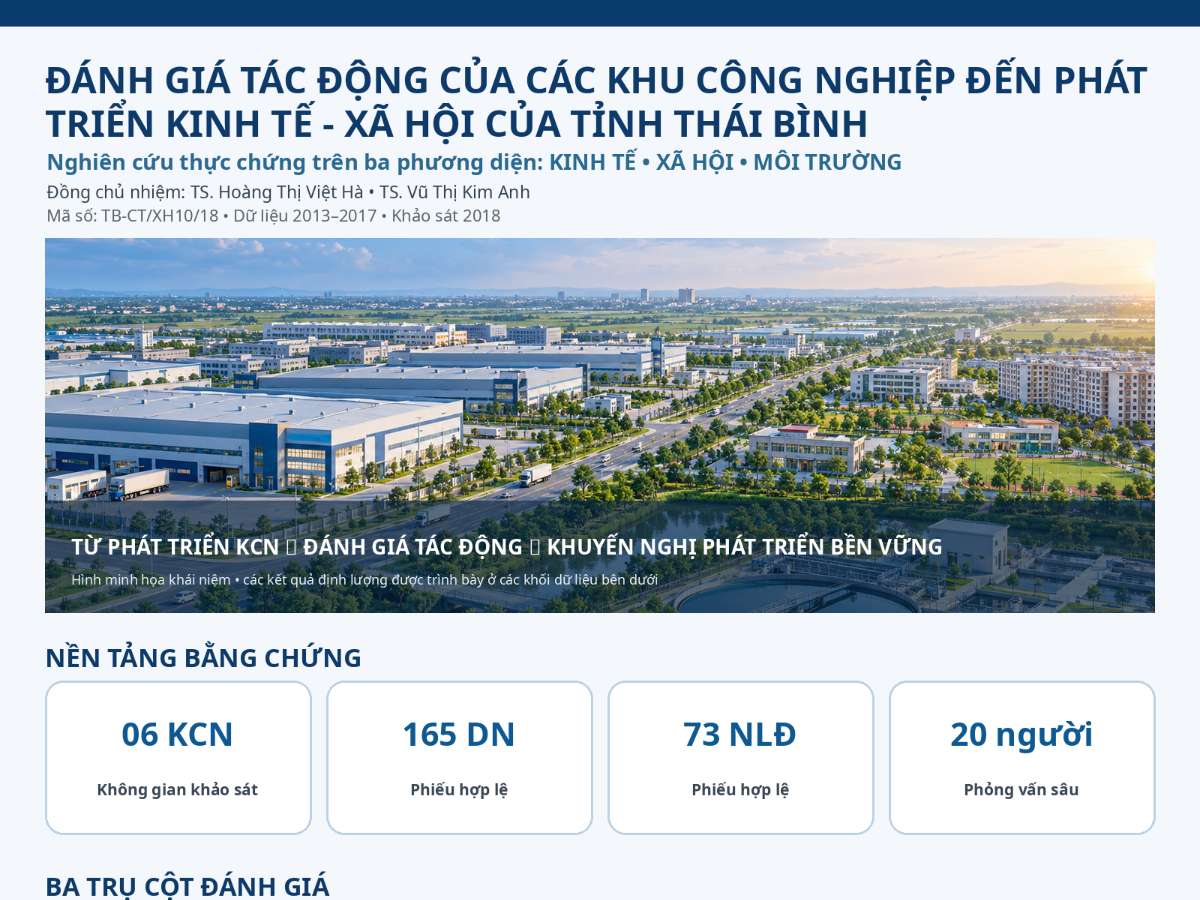
Đánh giá tác động của các khu công nghiệp đến sự phát triển kinh tế - xã hội tỉnh Thái Bình
Thứ Ba, 16:32 29/09/2026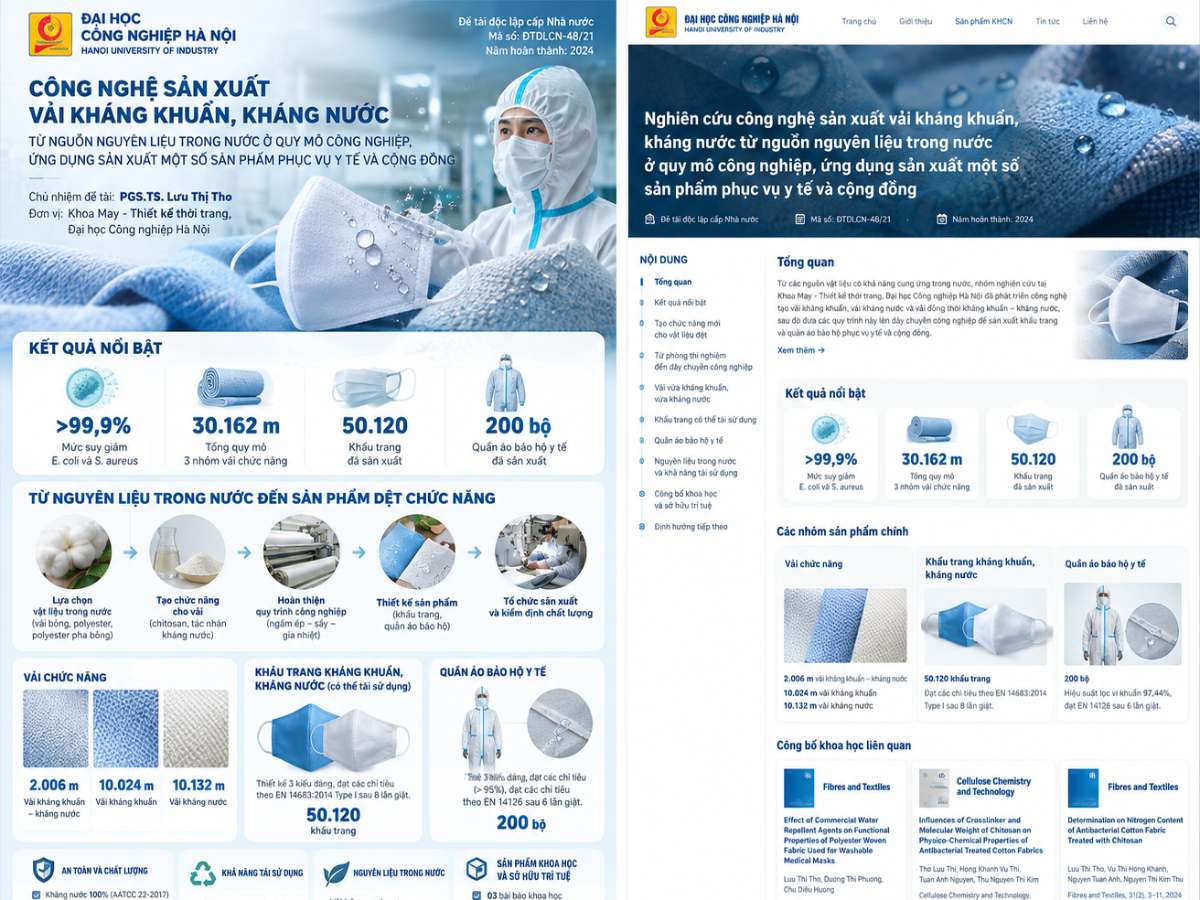
Nghiên cứu công nghệ sản xuất vải kháng khuẩn, kháng nước từ nguồn nguyên liệu trong nước ở quy mô công nghiệp, ứng dụng sản xuất một số sản phẩm phục vụ y tế và cộng đồng
Thứ Ba, 14:55 29/09/2026
Tối ưu dung lượng bảo mật của hệ thống đa truy cập không trực giao NOMA với bề mặt phản xạ thông minh IRS sử dụng thuật toán trí tuệ bầy đàn SI
Thứ Ba, 11:20 29/09/2026
Tối ưu dung lượng bảo mật của hệ thống đa truy cập không trực giao NOMA với bề mặt phản xạ thông minh IRS sử dụng thuật toán trí tuệ bầy đàn SI
Thứ Sáu, 13:48 04/09/2026
Nghiên cứu, thiết kế và chế tạo hệ thống theo dõi và bám đối tượng trên robot di động phục vụ Logistic sử dụng RGB-D Camera
Thứ Năm, 08:45 03/09/2026
Đánh giá tác động của các khu công nghiệp đến sự phát triển kinh tế - xã hội tỉnh Thái Bình
Thứ Ba, 15:08 25/08/2026Copyright © 2018 Hanoi University of Industry.