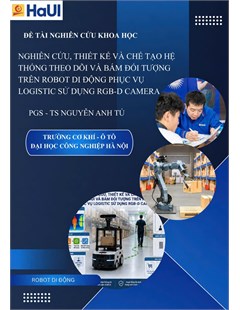
Nghiên cứu, thiết kế và chế tạo hệ thống theo dõi và bám đối tượng trên robot di động phục vụ Logistic sử dụng RGB-D Camera
Xây dựng phương pháp theo dõi đối tượng cho robot di động sử dụng RGB-D camera; Xây dựng phương pháp bám đối tượng cho robot di động, robot phục vụ các hoạt động logistics trong các xưởng sản xuất, có bề mặt làm việc đạt tiêu chuẩn về độ phẳng theo tiêu chuẩn công nghiệp cũng như robot làm việc phục vụ các hoạt động dịch vụ ở môi trường trong nhà.
Nguyễn Anh Tú (Email: tuna@haui.edu.vn)  , Trường Cơ khí - Ô tô, Đại học Công nghiệp Hà Nội
Nghiên cứu, xây dựng và đánh giá hệ thống nhận dạng, theo dõi và điều khiển bám đối tượng theo thời gian thực cho robot di động sử dụng camera RGB-D.
Đề tài tập trung nghiên cứu phương pháp nhận dạng người sử dụng camera RGB-D và phương pháp điều khiển bám cho robot di động. Phạm vi nghiên cứu hướng đến các robot phục vụ hoạt động logistics trong các xưởng sản xuất có bề mặt làm việc đạt tiêu chuẩn về độ phẳng theo tiêu chuẩn công nghiệp, đồng thời xem xét khả năng ứng dụng robot trong các hoạt động dịch vụ ở môi trường trong nhà. Nội dung nghiên cứu bao gồm tổng quan về robot di động và các ứng dụng trong phục vụ hoạt động logistics; nghiên cứu các phương pháp nhận dạng và theo dõi đối tượng di động được tích hợp trên robot; nghiên cứu phương pháp định vị và điều khiển bám quỹ đạo cho robot di động; xây dựng hệ thống điều khiển bám đối tượng theo thời gian thực; thực nghiệm và đánh giá hệ thống theo dõi, bám đối tượng sử dụng camera RGB-D.
Nghiên cứu được triển khai theo hai hướng gồm nghiên cứu lý thuyết và nghiên cứu thực nghiệm. Về lý thuyết, nghiên cứu tập trung vào hệ thống robot di động, hệ thống camera RGB-D và hệ thống điều khiển theo dõi, bám đối tượng di động. Về thực nghiệm, nghiên cứu chế tạo hệ thống nhận dạng đối tượng tích hợp trên robot di động để tiến hành thử nghiệm, đánh giá độ chính xác và độ tin cậy của hệ thống. Kết quả nghiên cứu hướng tới xây dựng hệ thống theo dõi và bám đối tượng trên robot di động phục vụ hoạt động logistics sử dụng camera RGB-D, bao gồm quy trình thiết kế, chế tạo robot di động; chương trình xử lý ảnh theo dõi đối tượng; chương trình điều khiển bám đối tượng; bản thiết kế hệ thống bám và theo dõi đối tượng sử dụng trên robot di động; đồng thời công bố 02 bài báo trên các tạp chí khoa học chuyên ngành và 01 bài báo trong kỷ yếu hội nghị khoa học quốc tế.
https://lib.haui.edu.vn/Opac80/EDetail.aspx?id=5753&f=nhande&v=RGB-D+Camera
Cơ khí – Ô tô
Thứ Năm, 08:45 03/09/2026
Tân sinh viên quốc tế tham quan, trải nghiệm và tìm hiểu cách khai thác tài nguyên thông tin Thư viện
Thứ Hai, 13:11 07/09/2026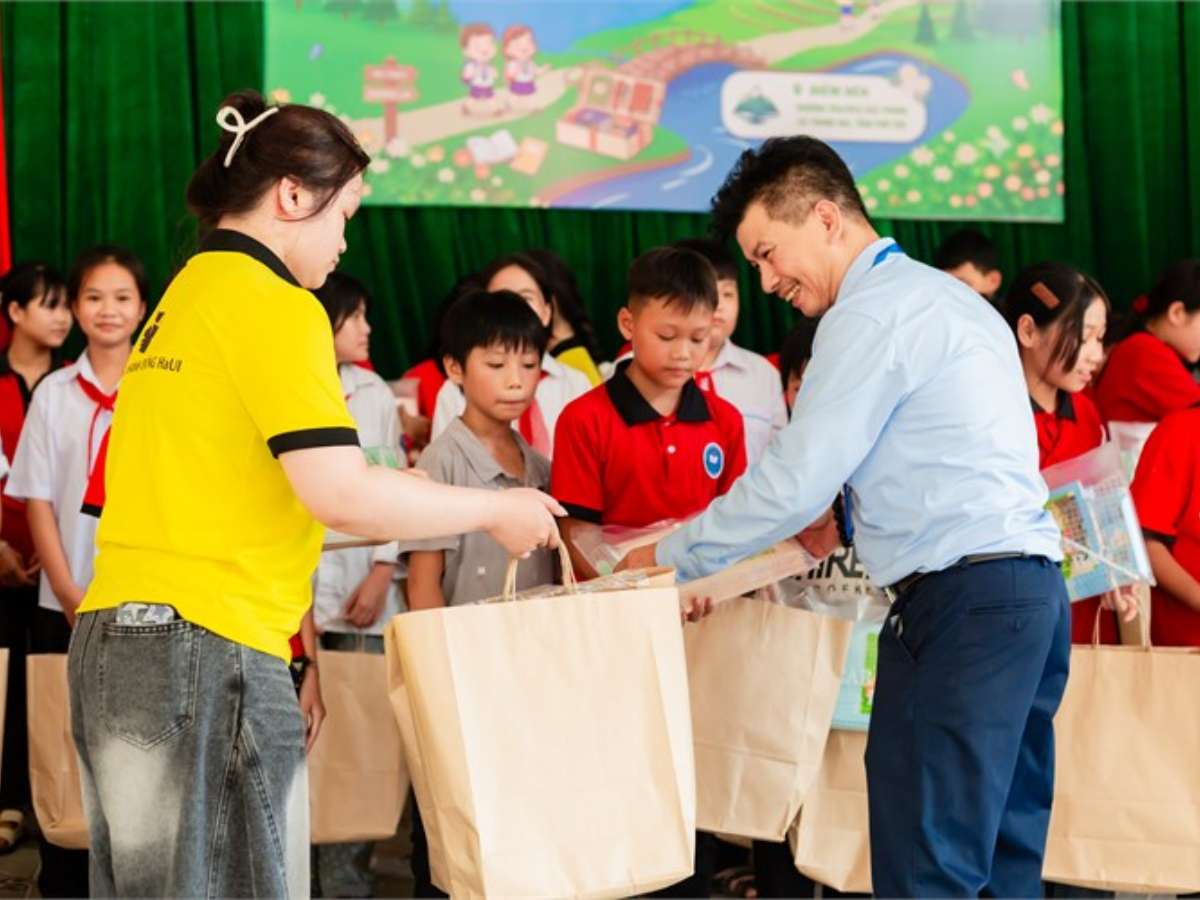
Trao tặng những món quà ý nghĩa tới học sinh có hoàn cảnh khó khăn tại Trường TH&THCS Bắc Phong trước thềm năm học mới
Thứ Năm, 07:53 03/09/2026
Hướng dẫn khai thác và sử dụng Thư viện Đại học Công nghiệp Hà Nội năm 2024
Thứ Ba, 14:33 17/09/2024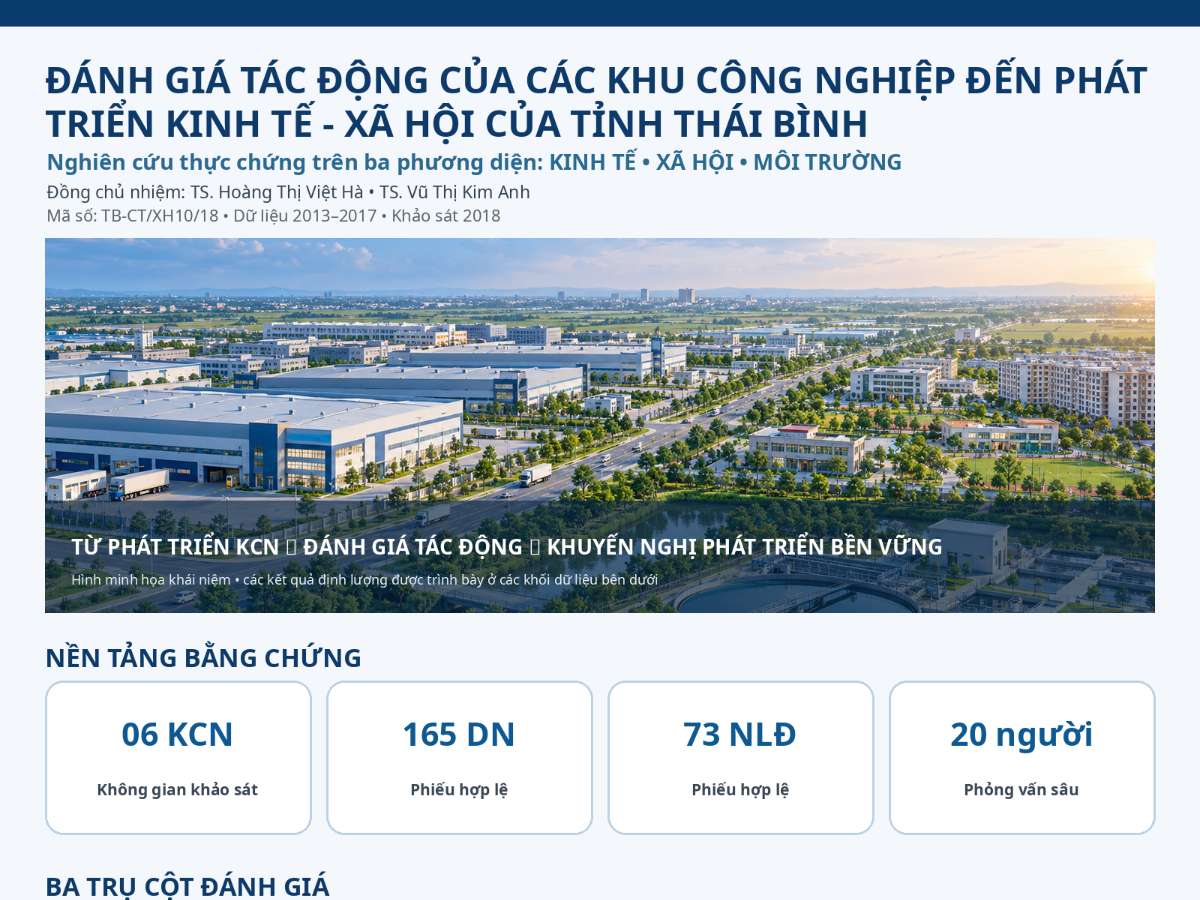
Đánh giá tác động của các khu công nghiệp đến sự phát triển kinh tế - xã hội tỉnh Thái Bình
Thứ Ba, 16:32 29/09/2026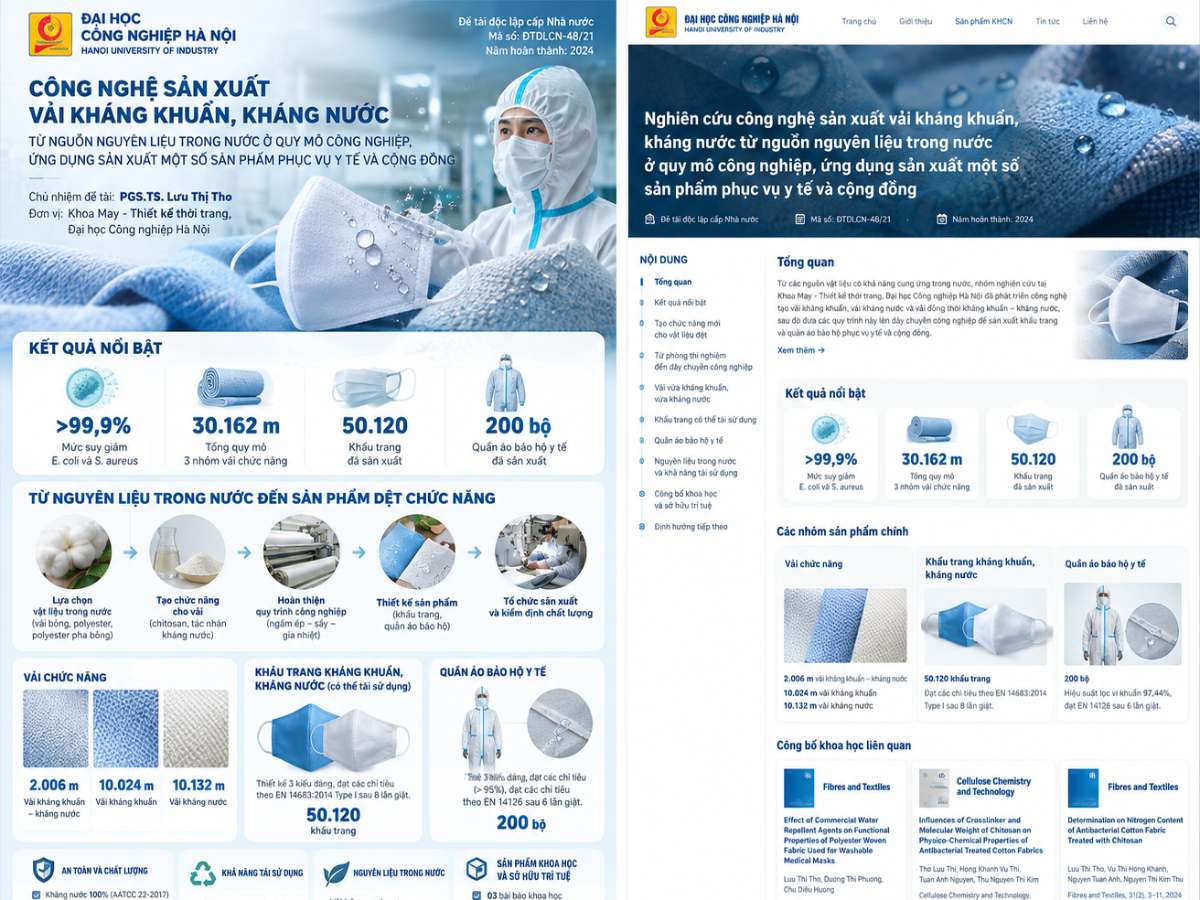
Nghiên cứu công nghệ sản xuất vải kháng khuẩn, kháng nước từ nguồn nguyên liệu trong nước ở quy mô công nghiệp, ứng dụng sản xuất một số sản phẩm phục vụ y tế và cộng đồng
Thứ Ba, 14:55 29/09/2026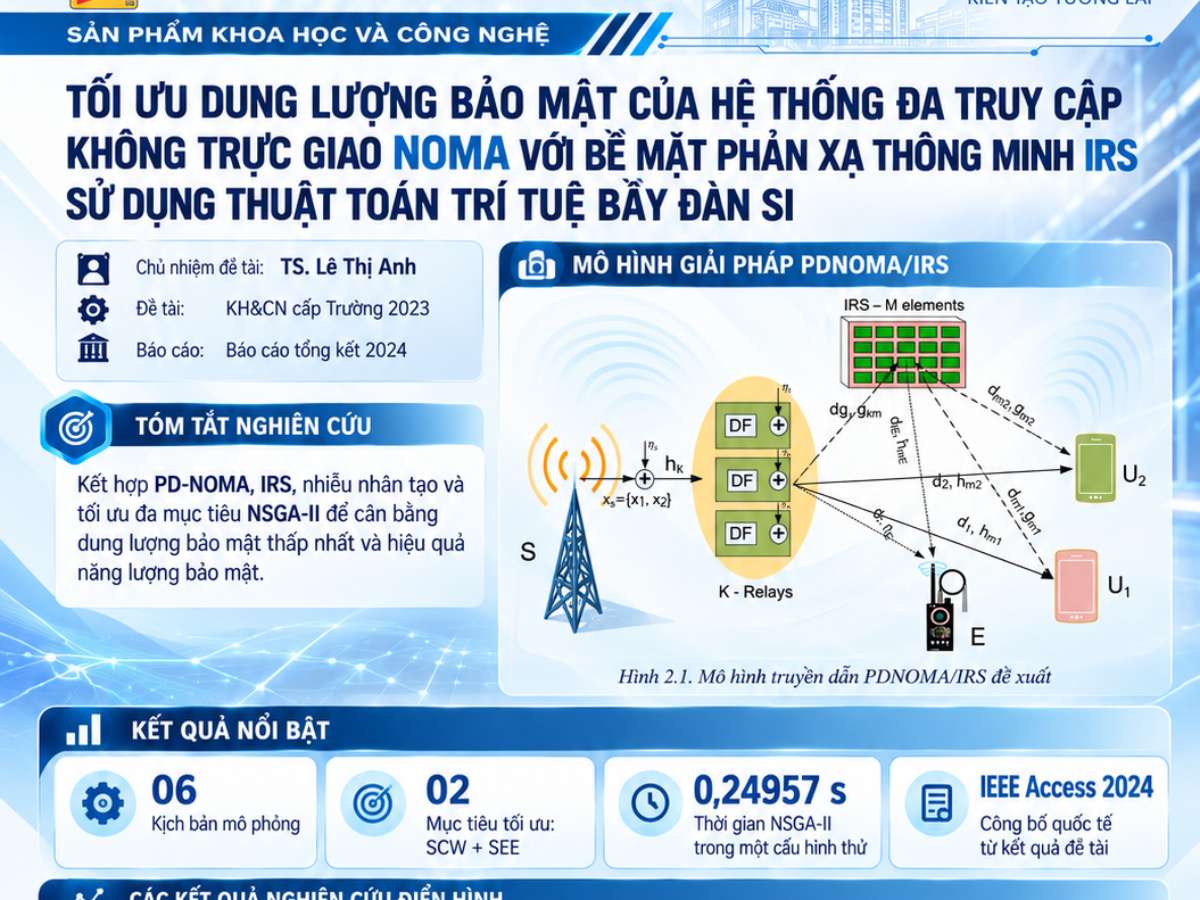
Tối ưu dung lượng bảo mật của hệ thống đa truy cập không trực giao NOMA với bề mặt phản xạ thông minh IRS sử dụng thuật toán trí tuệ bầy đàn SI
Thứ Ba, 11:20 29/09/2026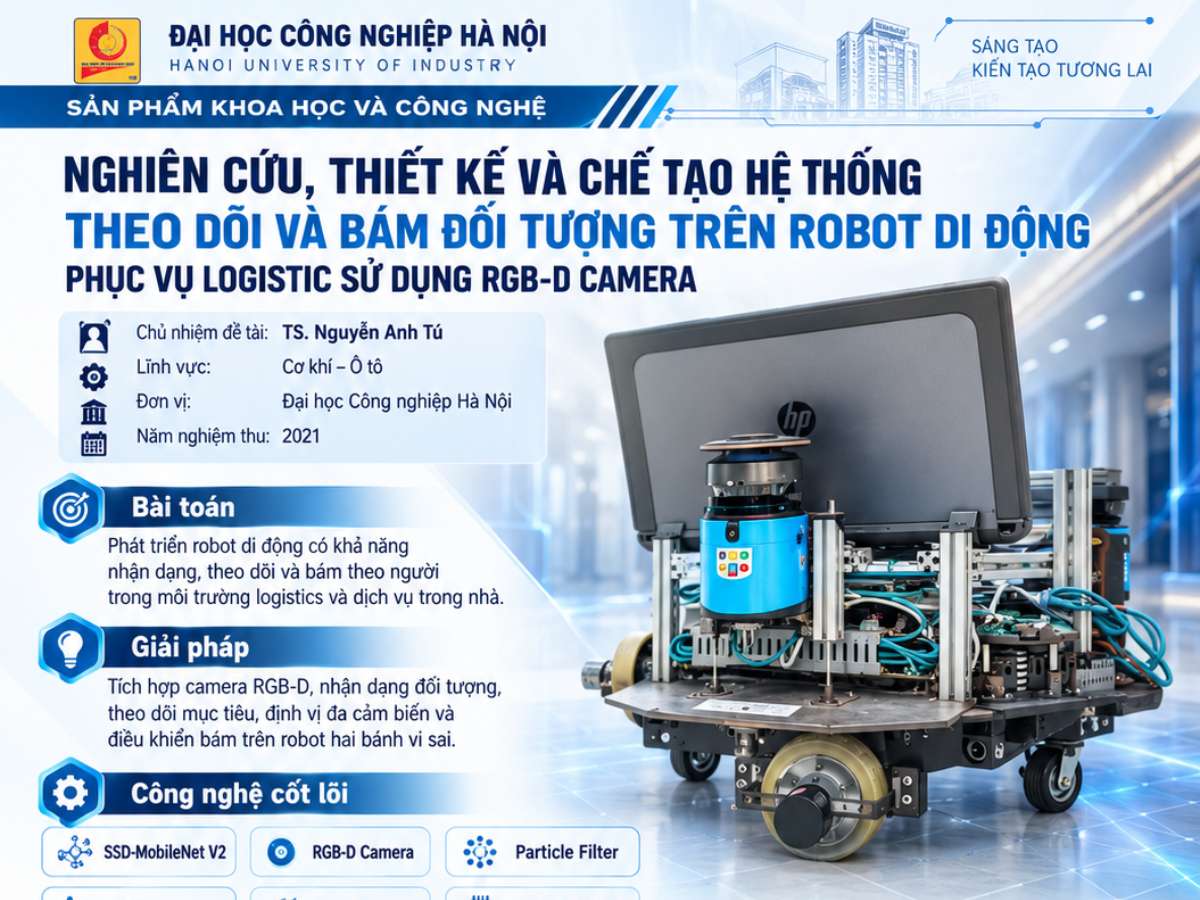
Nghiên cứu, thiết kế và chế tạo hệ thống theo dõi và bám đối tượng trên robot di động phục vụ Logistic sử dụng RGB-D Camera
Thứ Ba, 08:56 29/09/2026
Tối ưu dung lượng bảo mật của hệ thống đa truy cập không trực giao NOMA với bề mặt phản xạ thông minh IRS sử dụng thuật toán trí tuệ bầy đàn SI
Thứ Sáu, 13:48 04/09/2026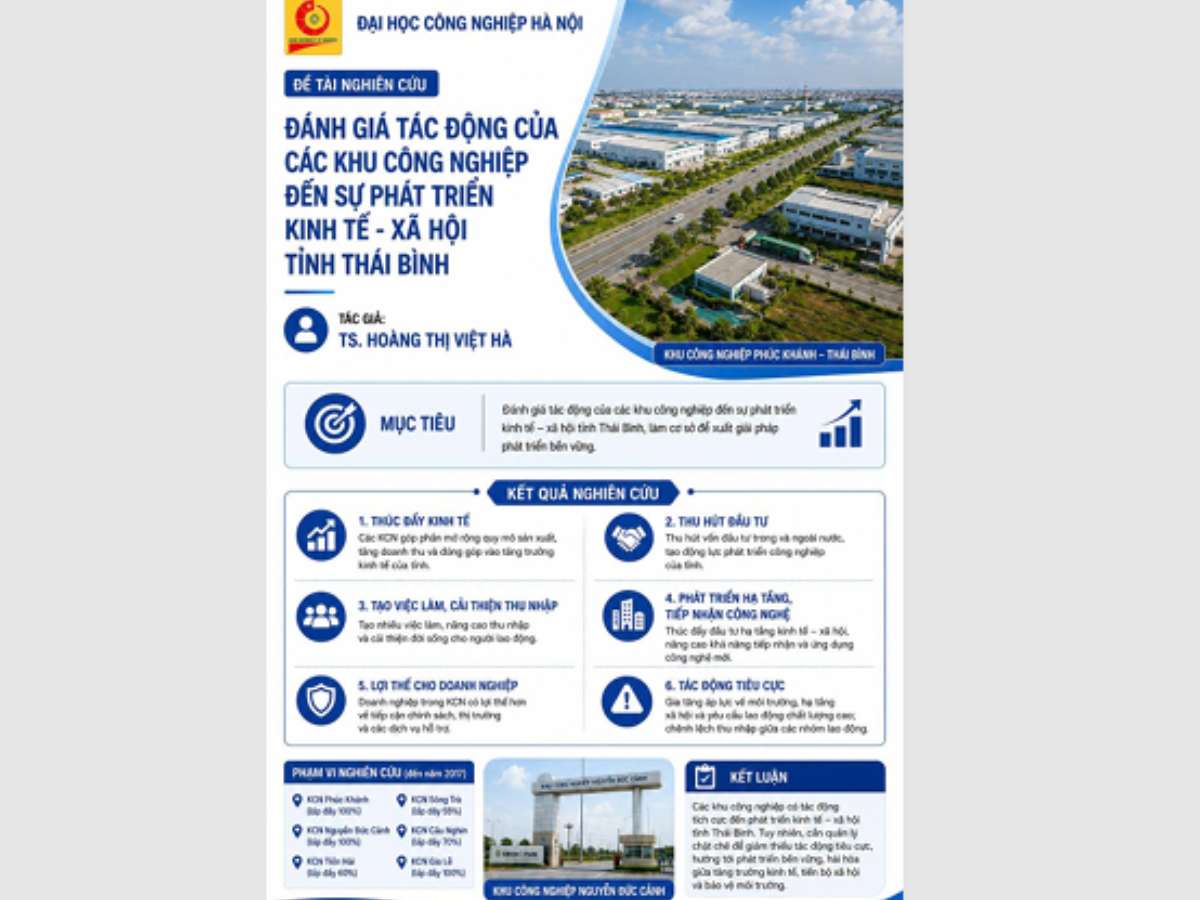
Đánh giá tác động của các khu công nghiệp đến sự phát triển kinh tế - xã hội tỉnh Thái Bình
Thứ Ba, 15:08 25/08/2026Copyright © 2018 Hanoi University of Industry.