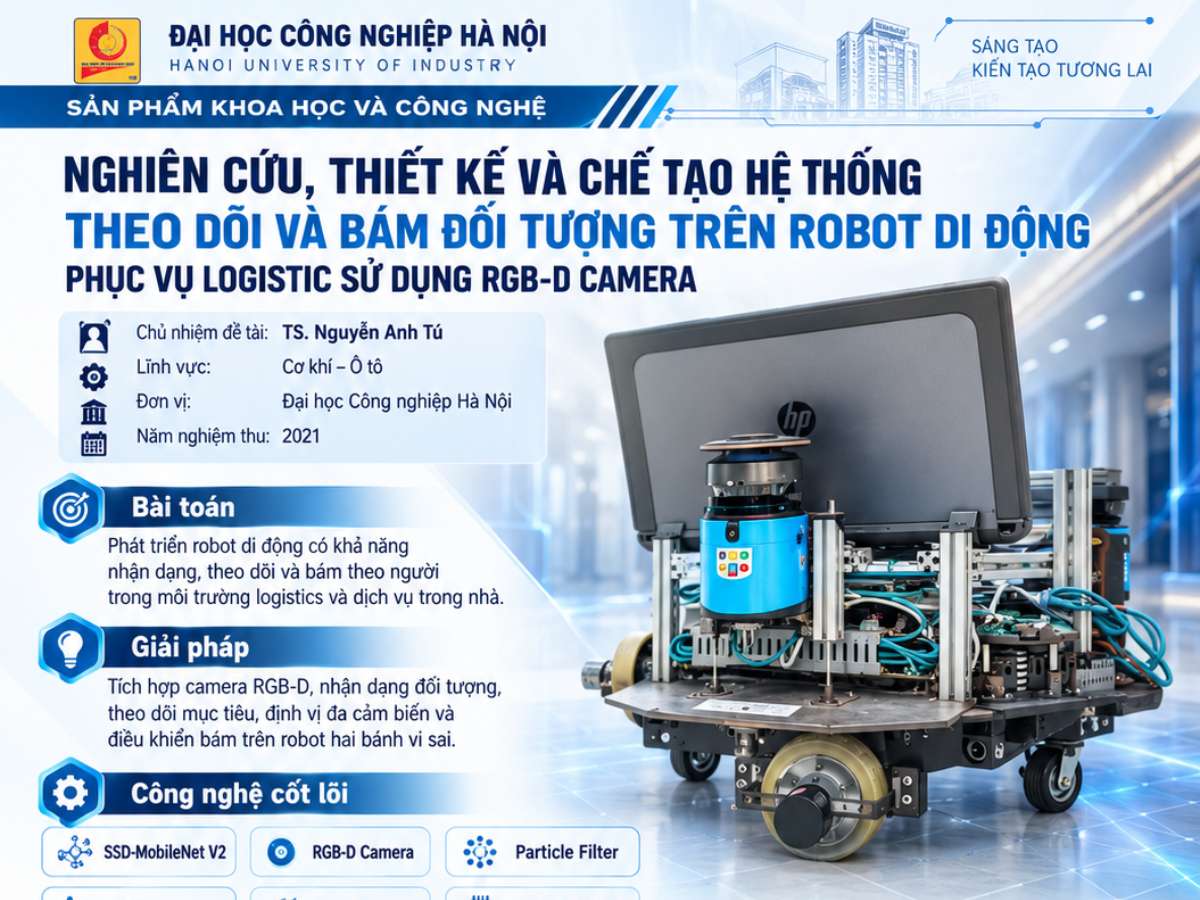
Nghiên cứu, thiết kế và chế tạo hệ thống theo dõi và bám đối tượng trên robot di động phục vụ Logistic sử dụng RGB-D Camera (Demo 1)
Robot di động bám theo đối tượng: Kết hợp camera RGB-D và điều khiển chuyển động
| Robot di động tích hợp camera RGB-D, thị giác máy tính, định vị đa cảm biến và điều khiển chuyển động để nhận dạng, theo dõi và bám theo đối tượng trong môi trường trong nhà. |
Chủ nhiệm / nhóm nghiên cứu Nguyễn Anh Tú / Anh-Tu Nguyen | Đơn vị Trường Cơ khí - Ô tô, ĐH Công nghiệp Hà Nội |
96% Độ chính xác theo dõi trong phép thử so sánh | 1.643 Khung hình thử nghiệm |
0,0164 m Sai số vị trí trung bình với quỹ đạo tròn | 03 Công bố khoa học liên quan |
Công nghệ cốt lõi
| RGB-D Camera | SSD-MobileNet V2 |
| Particle Filter | Extended Kalman Filter |
**Robot di động tích hợp camera RGB-D, thị giác máy tính, định vị đa cảm biến và điều khiển chuyển động để nhận dạng, theo dõi và bám theo đối tượng trong môi trường trong nhà.
Để một robot có thể di chuyển theo người vận hành trong môi trường làm việc, nhận ra mục tiêu mới chỉ là bước đầu. Robot còn phải xác định vị trí tương đối của đối tượng và biến thông tin quan sát thành lệnh điều khiển chuyển động. Đó là bài toán mà đề tài nghiên cứu hệ thống theo dõi và bám đối tượng bằng camera RGB-D hướng tới, với triển vọng hỗ trợ những công việc logistics trong nhà.
Nhóm nghiên cứu tiếp cận bài toán như một hệ thống gồm hai phần phải phối hợp: theo dõi đối tượng và điều khiển robot bám theo. Thay vì chỉ dừng ở thuật toán xử lý hình ảnh, nhóm còn chế tạo mô hình robot, thử nghiệm riêng các thành phần rồi đánh giá khi tích hợp.
Trong khâu nhận dạng, báo cáo cho biết nhóm lựa chọn mạng SSD dựa trên MobileNet V2 nhằm giảm khối lượng tính toán. Mô hình thử nghiệm được thiết kế với hai bánh dẫn động vi sai và hai bánh tự lựa. Để hỗ trợ định vị, giải pháp dùng thông tin từ nhiều cảm biến kết hợp bộ lọc Kalman mở rộng. Các kỹ thuật này là những thành phần được nhóm lựa chọn, tích hợp; không nên hiểu chúng là các thuật toán mới do đề tài phát minh.
Theo dõi đối tượng. Trên tập thử nghiệm gồm 1.643 khung hình, báo cáo ghi nhận phương án sử dụng 200 hạt đạt độ chính xác 96%, trong khi thuật toán KCF đối chiếu đạt 65%. Đây là kết quả của phép thử theo dõi trong những điều kiện được báo cáo, không phải tỷ lệ robot thực hiện thành công công việc logistics.
Điều khiển bám quỹ đạo. Với hai quỹ đạo thử nghiệm hình chữ nhật và hình tròn, sai số vị trí trung bình được báo cáo lần lượt là 0,0203 m và 0,0164 m. Hai con số phản ánh bài toán điều khiển theo quỹ đạo đặt trước; không thể dùng trực tiếp để khẳng định độ chính xác của cả hệ thống khi bám theo người.
Khi tích hợp thành hệ thống. Mô hình cho thấy có khả năng phối hợp nhận dạng với điều khiển chuyển động theo đối tượng, nhưng báo cáo cũng ghi nhận giới hạn khi vận tốc hoặc khoảng cách di chuyển tăng và khi năng lực xử lý của máy tính không đáp ứng yêu cầu thử nghiệm. Vì vậy, hiệu quả tốt của từng thuật toán chưa đồng nghĩa hệ thống có thể hoạt động ổn định trong mọi điều kiện thực tế.
Kết quả đáng chú ý của đề tài là quá trình kết hợp nghiên cứu thuật toán với chế tạo và thử nghiệm một mô hình robot di động. Đây là cơ sở kỹ thuật cho việc tiếp tục nghiên cứu robot theo người vận hành nhằm hỗ trợ những nhiệm vụ như vận chuyển, kiểm tra hoặc bảo trì trong nhà máy. Đó là định hướng ứng dụng, chưa phải bằng chứng robot đã được triển khai hoặc thương mại hóa.
Thông tin cần bổ sung trước công bố: chủ nhiệm đề tài, đơn vị thực hiện, năm, hình ảnh và quyền sử dụng, liên kết công bố; xác minh định nghĩa các chỉ số và điều kiện thử nghiệm, đặc biệt là kết quả tích hợp ở 12 Hz.
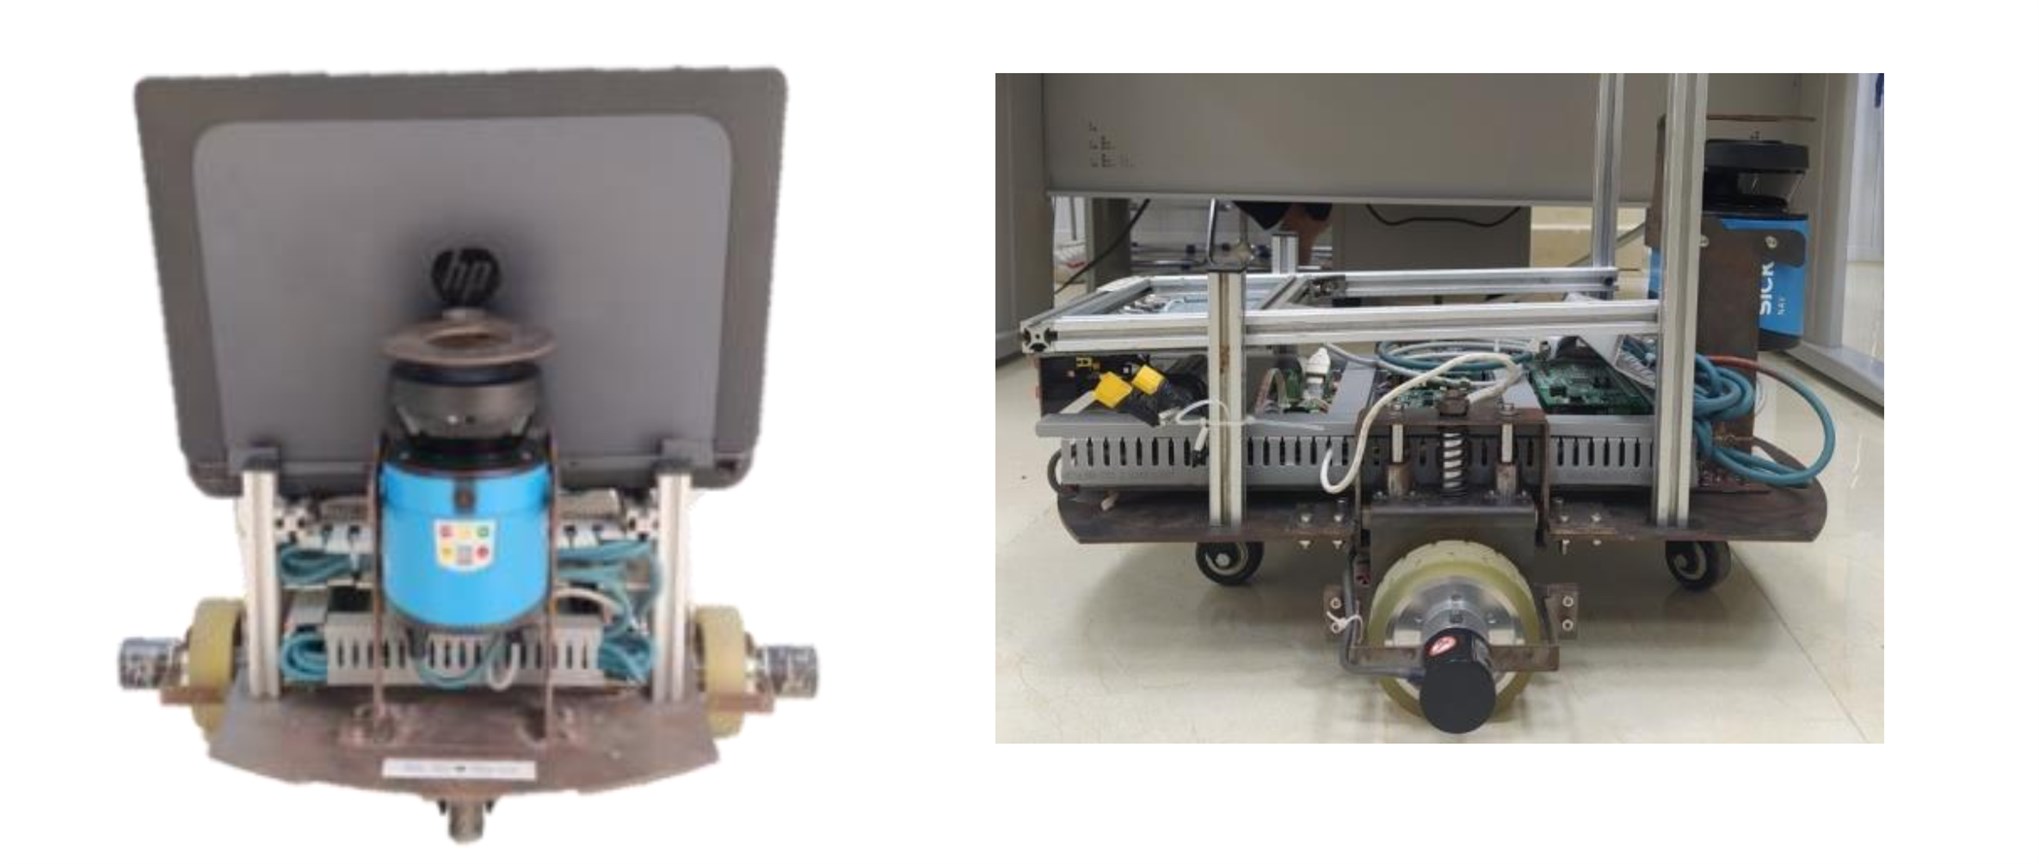
Mô hình robot thực nghiệm sau khi thiết kế và chế tạo.
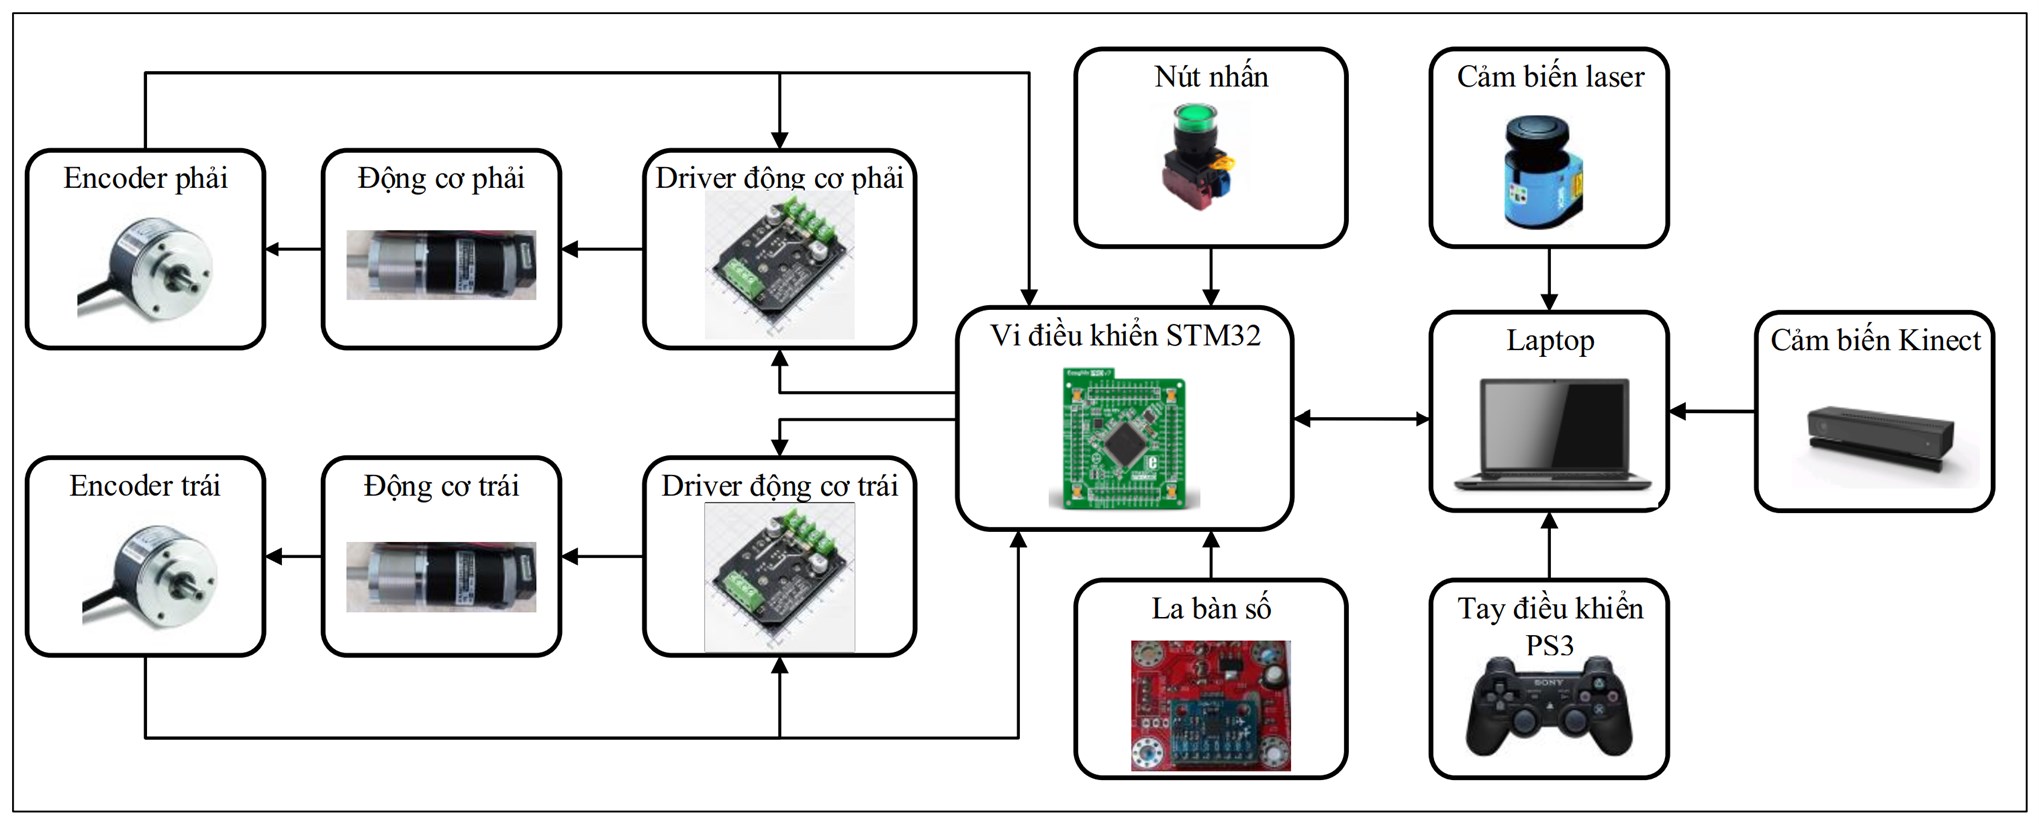
Cấu trúc hệ thống robot và các thành phần cảm biến – điều khiển.
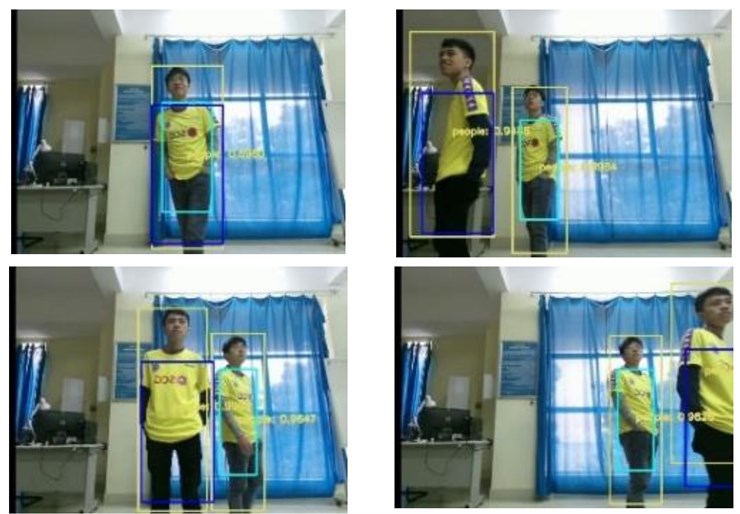
Thử nghiệm nhận dạng và theo dõi đối tượng trong các tình huống khác nhau.
Công bố khoa học liên quan
A Real-Time Human Tracking System Using Convolutional Neural Network and Particle Filter
Intelligent Systems and Networks, 2021 • DOI: 10.1007/978-981-16-2094-2_50
Real-time Target Human Tracking using Camshift and LucasKanade Optical Flow Algorithm
Special Issue on Innovation in Computing, Engineering Science & Technology 2021 & Section Information Systems in Computer Science (CIS), 2021 • DOI: 10.25046/aj0602103
KHÁM PHÁ THÊM Từ sản phẩm đến không gian nghiên cứu liên quan Khám phá hồ sơ học thuật của tác giả hoặc mở rộng từ sản phẩm này sang các nghiên cứu liên quan. Thông tin nhà nghiên cứu Nguyễn Anh Tú / Anh-Tu Nguyen ORCID: 0000-0001-7679-9881 • Trường Cơ khí - Ô tô, ĐH Công nghiệp Hà Nội Hướng nghiên cứu: robot, thị giác máy tính, xử lý ảnh, tự động hóa |
Thứ Ba, 11:02 27/10/2026
Tân sinh viên quốc tế tham quan, trải nghiệm và tìm hiểu cách khai thác tài nguyên thông tin Thư viện
Thứ Hai, 13:11 07/09/2026
Trao tặng những món quà ý nghĩa tới học sinh có hoàn cảnh khó khăn tại Trường TH&THCS Bắc Phong trước thềm năm học mới
Thứ Năm, 07:53 03/09/2026
Hướng dẫn khai thác và sử dụng Thư viện Đại học Công nghiệp Hà Nội năm 2024
Thứ Ba, 14:33 17/09/2024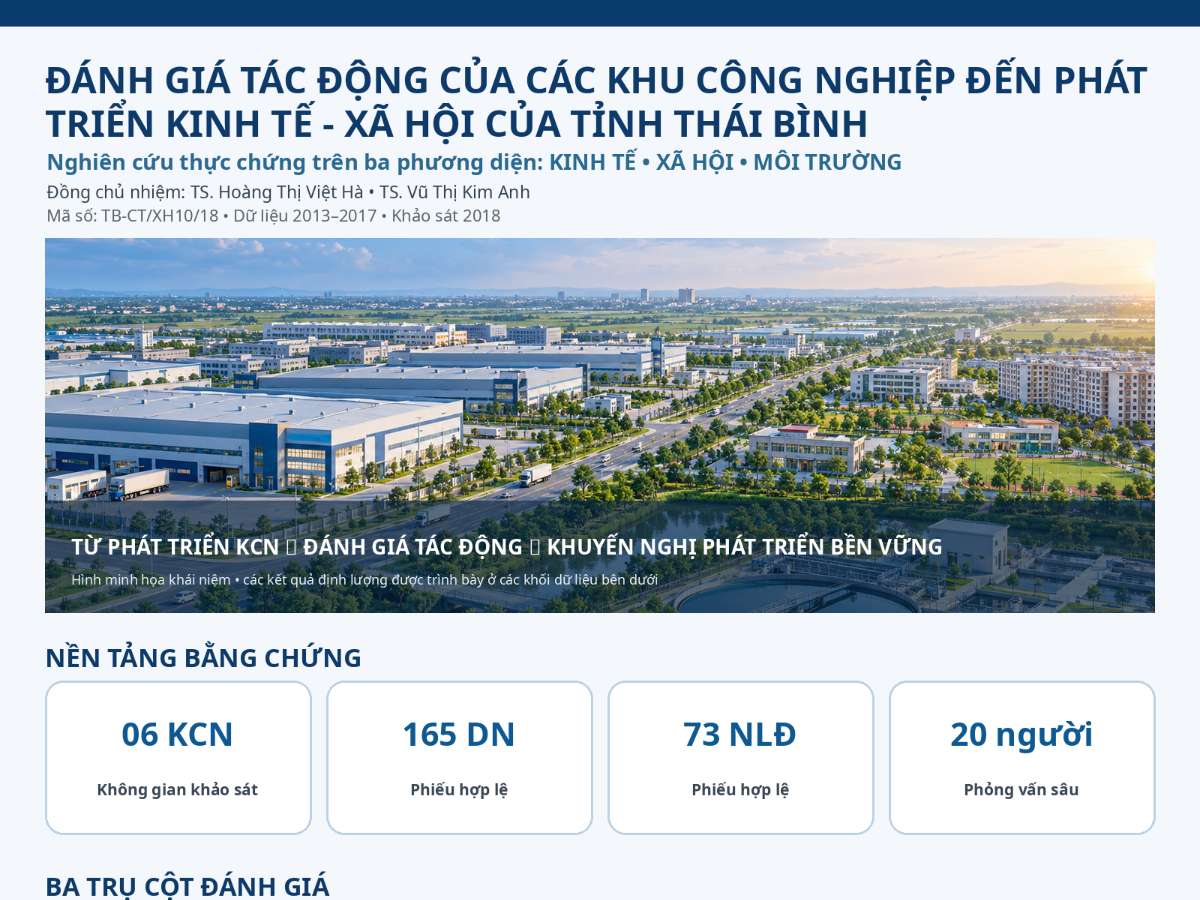
Đánh giá tác động của các khu công nghiệp đến sự phát triển kinh tế - xã hội tỉnh Thái Bình
Thứ Ba, 16:32 29/09/2026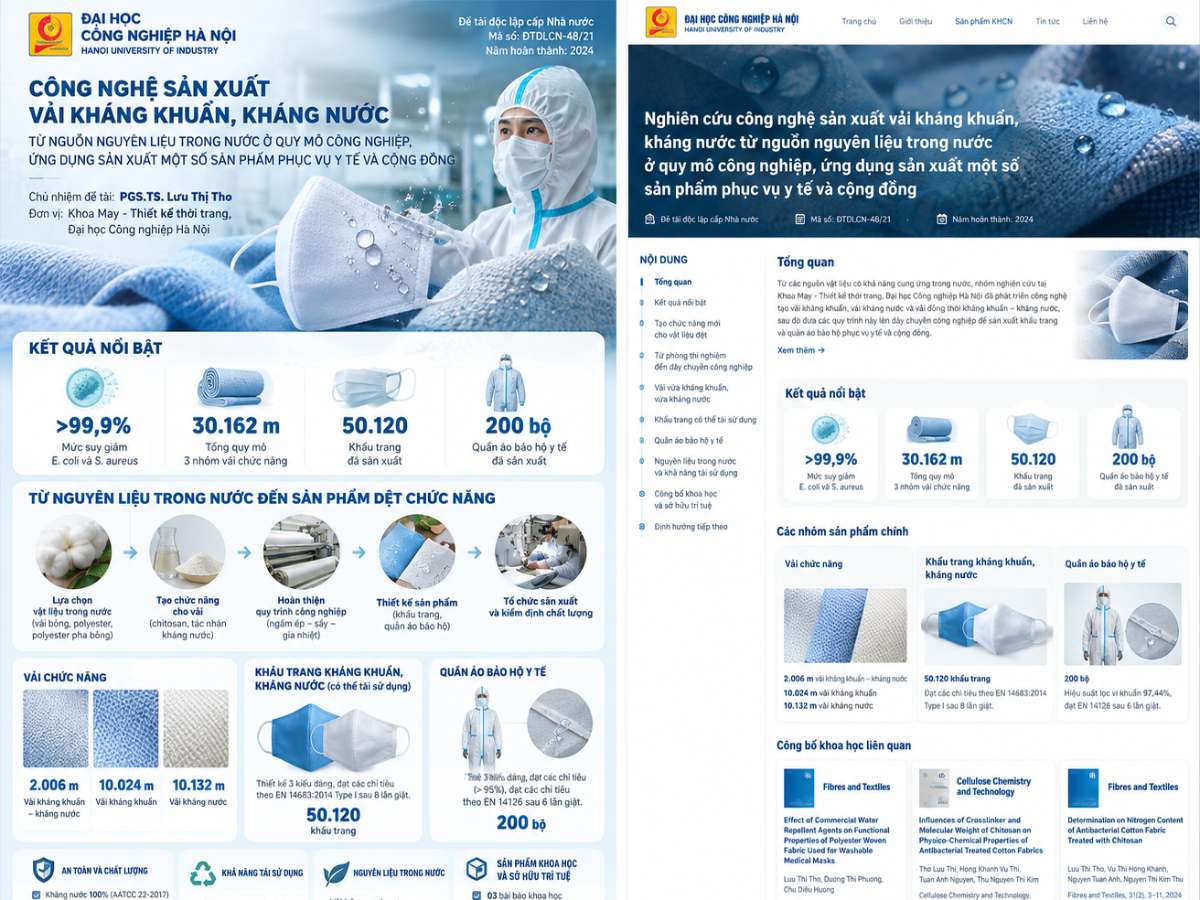
Nghiên cứu công nghệ sản xuất vải kháng khuẩn, kháng nước từ nguồn nguyên liệu trong nước ở quy mô công nghiệp, ứng dụng sản xuất một số sản phẩm phục vụ y tế và cộng đồng
Thứ Ba, 14:55 29/09/2026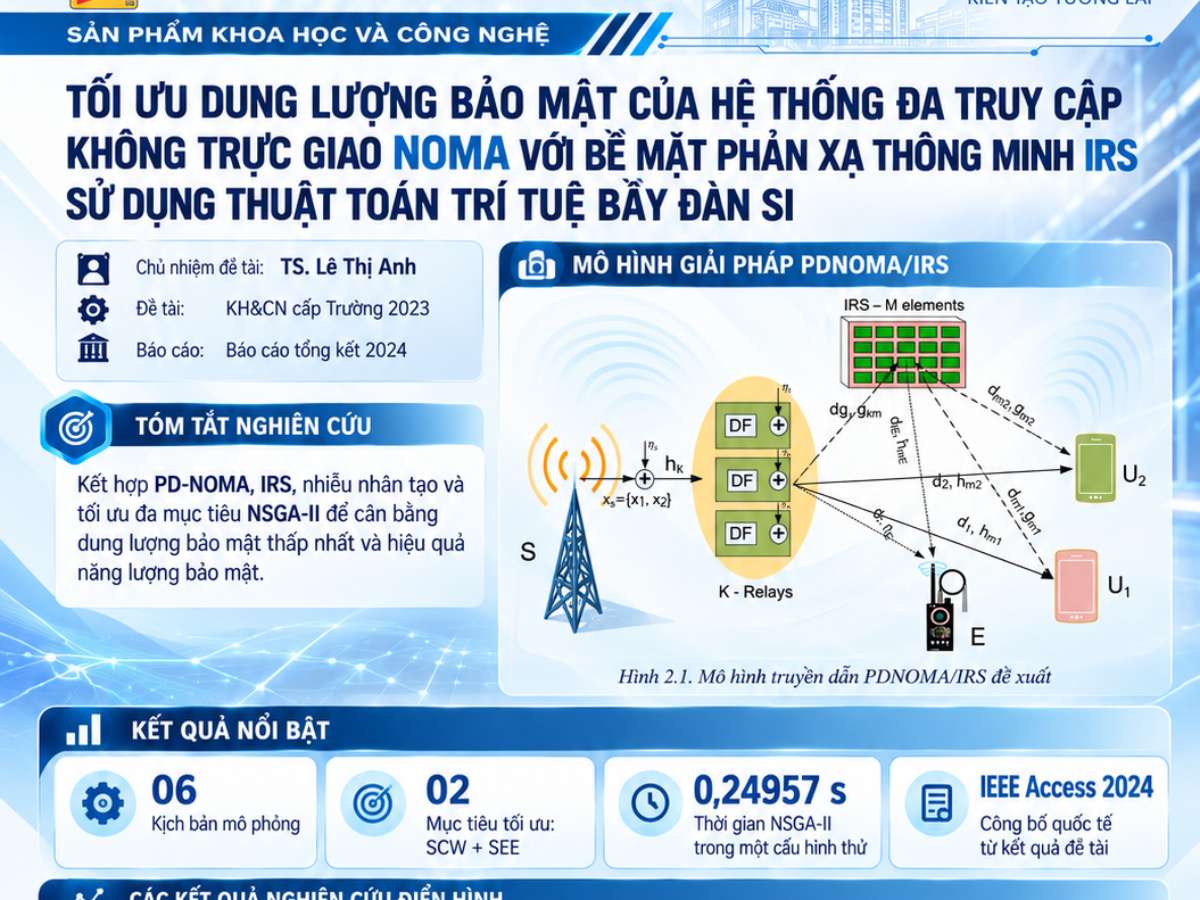
Tối ưu dung lượng bảo mật của hệ thống đa truy cập không trực giao NOMA với bề mặt phản xạ thông minh IRS sử dụng thuật toán trí tuệ bầy đàn SI
Thứ Ba, 11:20 29/09/2026Copyright © 2018 Hanoi University of Industry.