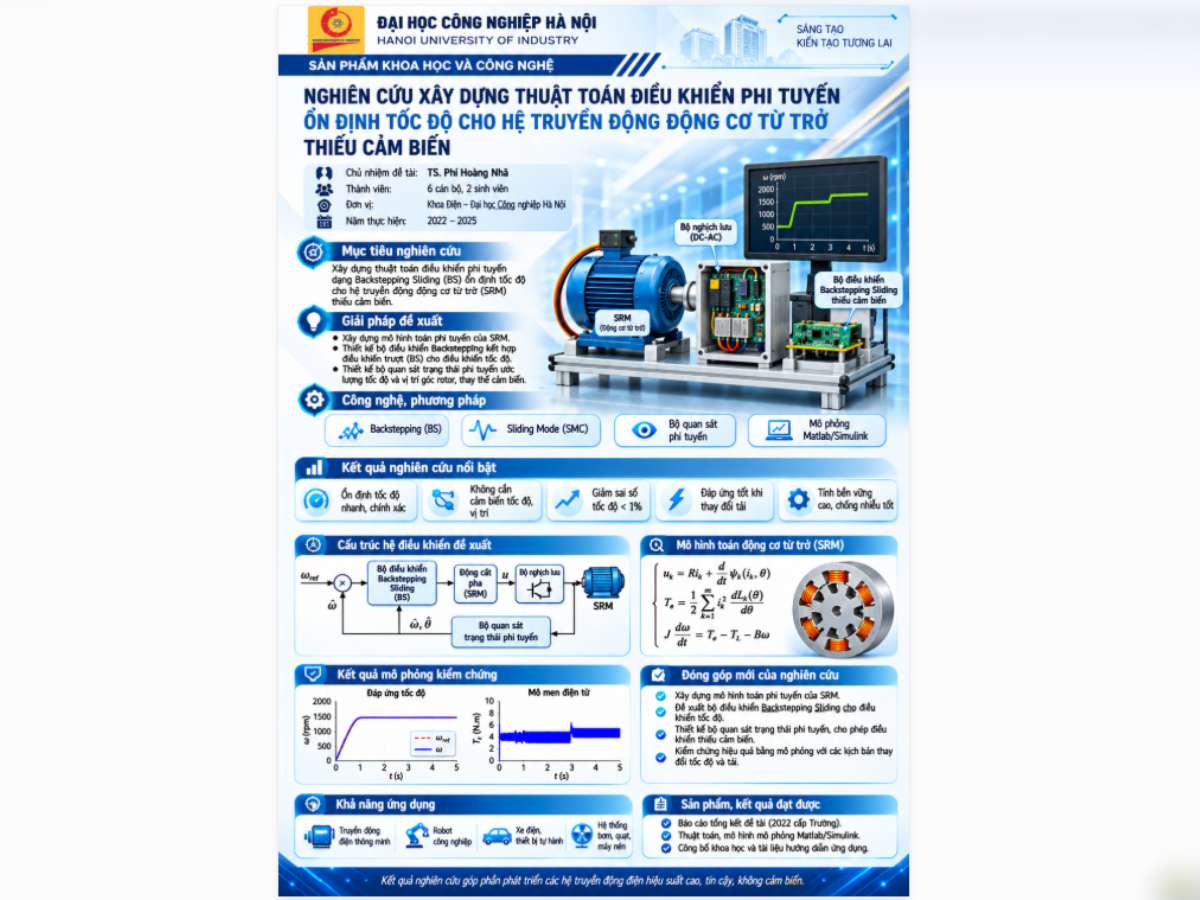
Nghiên cứu xây dựng thuật toán điều khiển phi tuyến ổn định tốc độ cho hệ truyền động động cơ từ trở thiếu cảm biến
Đề tài sử dụng kỹ thuật điều khiển phi tuyến Backstepping kết hợp Sliding nhằm nâng cao chất lượng điều khiển. Đồng thời, bộ quan sát Luenberger được kết hợp với bộ điều khiển nhằm quan sát một số biến trạng thái của hệ thống