Nghiên cứu xây dựng thuật toán điều khiển phi tuyến ổn định tốc độ cho hệ truyền động động cơ từ trở thiếu cảm biến
Đề tài sử dụng kỹ thuật điều khiển phi tuyến Backstepping kết hợp Sliding nhằm nâng cao chất lượng điều khiển. Đồng thời, bộ quan sát Luenberger được kết hợp với bộ điều khiển nhằm quan sát một số biến trạng thái của hệ thống
Từ mô hình phi tuyến đến điều khiển SRM không cảm biến
| Thiết kế bộ điều khiển phi tuyến ổn định tốc độ cho động cơ từ trở, kết hợp bộ quan sát trạng thái nhằm giảm thiểu thiết bị đo, từ đó giảm chi phí hệ thống |
Chủ nhiệm / nhóm nghiên cứu Chủ nhiệm đề tài: TS. Phí Hoàng Nhã Các thành viên tham gia: 1. TS. Phạm Văn Hùng 2. TS. Lê Xuân Hải 3. TS. Phạm Văn Minh 4. ThS. Võ Thị Cẩm Thùy 5. ThS. Nguyễn | Đơn vị Khoa Điện, Trường Điện - Điện tử |
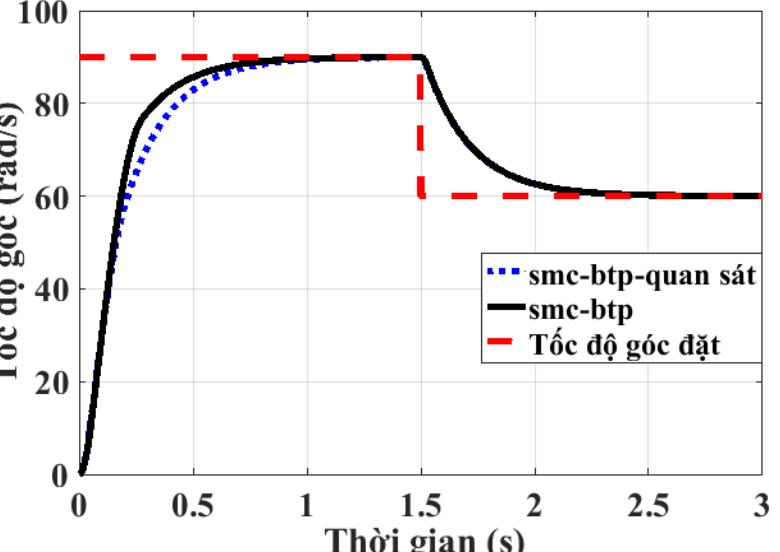
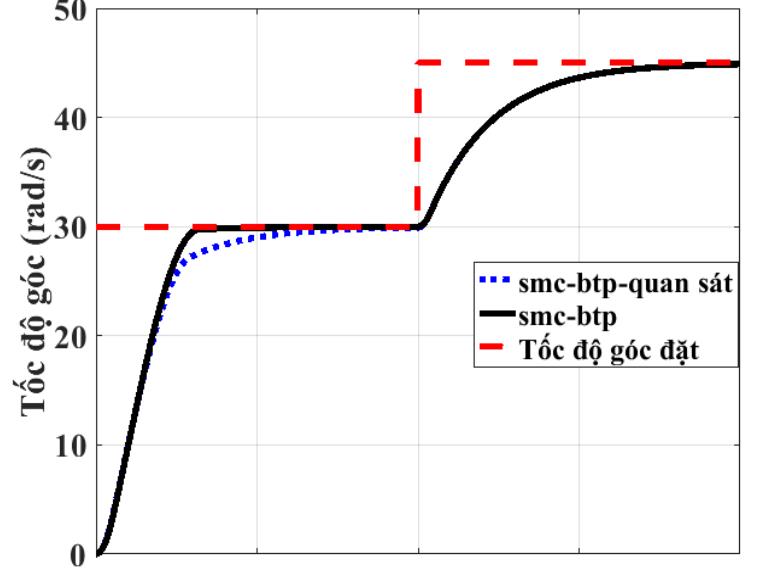
Độ quá điều chỉnh 0% trong mô phỏng khi đổi tốc độ đặt 30→45 rad/s và 90→60 rad/s (thời gian quá độ tương ứng 0,3 s và 0,5 s).
Sai số từ thông quan sát 0,03 Wb (khoảng 5%) trong mô phỏng.
Công nghệ cốt lõi
| Điều khiển phi tuyến Backstepping Sliding — điều khiển tốc độ SRM dựa trên mô hình phi tuyến đầy đủ. | Bộ quan sát trạng thái phi tuyến — ước lượng từ thông, vị trí rotor và tốc độ để thay thế một số trạng thái đo |
Đề tài: Nghiên cứu xây dựng thuật toán điều khiển phi tuyến ổn định tốc độ cho hệ truyền động động cơ từ trở thiếu cảm biến
Nhóm nghiên cứu Trường Đại học Công nghiệp Hà Nội xây dựng bộ điều khiển Backstepping Sliding cho động cơ từ trở chuyển mạch (SRM), sau đó kết hợp với các bộ quan sát trạng thái để hướng tới giảm số biến cần đo trực tiếp. Báo cáo đánh giá giải pháp bằng mô phỏng Matlab/Simulink; các kết quả hiện có chưa phải thử nghiệm trên thiết bị thực.
Động cơ từ trở có đặc tính phi tuyến, trong khi một số trạng thái như từ thông khó đo trực tiếp. Nếu thuật toán cần nhiều tín hiệu cảm biến, hệ truyền động có thể phức tạp và tăng chi phí. Đề tài tập trung vào bài toán ổn định tốc độ SRM trong điều kiện thay đổi tốc độ đặt, thay đổi tải và có nhiễu, đồng thời tìm cách thay thế một phần tín hiệu đo bằng giá trị ước lượng.
Nhóm xây dựng bộ điều khiển Backstepping Sliding dựa trên mô hình phi tuyến đầy đủ của động cơ. Cấu trúc Backstepping được kết hợp với điều khiển trượt nhằm điều khiển tốc độ và tăng khả năng đáp ứng trước nhiễu trong các kịch bản được mô phỏng.
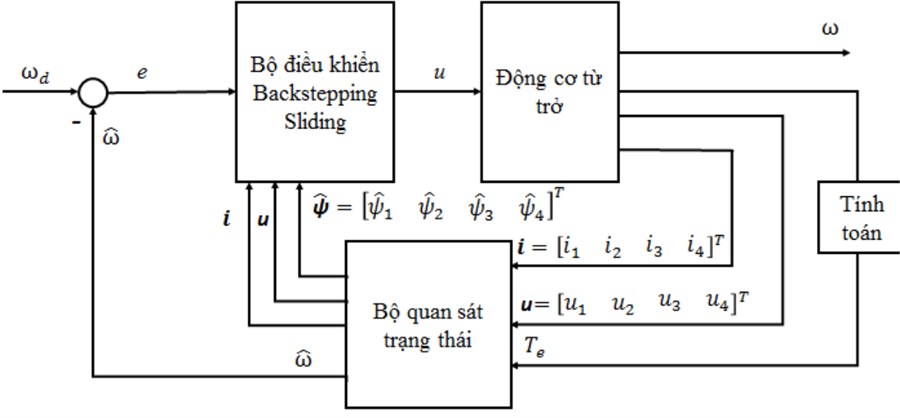
Sơ đồ mô phỏng hệ thống điều khiển SRM kết hợp bộ quan sát trạng thái phi tuyến.
Ở bước tiếp theo, hệ thống ghép bộ điều khiển với các bộ quan sát từ thông, vị trí rotor và tốc độ. Báo cáo mô tả bộ quan sát vị trí dựa trên quan hệ từ thông và dòng điện; bộ quan sát tốc độ dùng cấu trúc Luenberger. Các tín hiệu quan sát được đưa vào hệ thống thay cho một số trạng thái cần đo trực tiếp.
Trong các kịch bản mô phỏng thay đổi tốc độ đặt từ 30 lên 45 rad/s và từ 90 xuống 60 rad/s, cả cấu hình dùng trạng thái đo trực tiếp và cấu hình kết hợp bộ quan sát đều có độ quá điều chỉnh 0%; thời gian quá độ lần lượt là 0,3 s và 0,5 s. Khi tải thay đổi ở các mức tốc độ được khảo sát, báo cáo cũng ghi nhận đáp ứng của hai cấu hình ở mức tương đương. Đây là kết quả trong mô hình mô phỏng, không phải số đo từ thử nghiệm phần cứng.
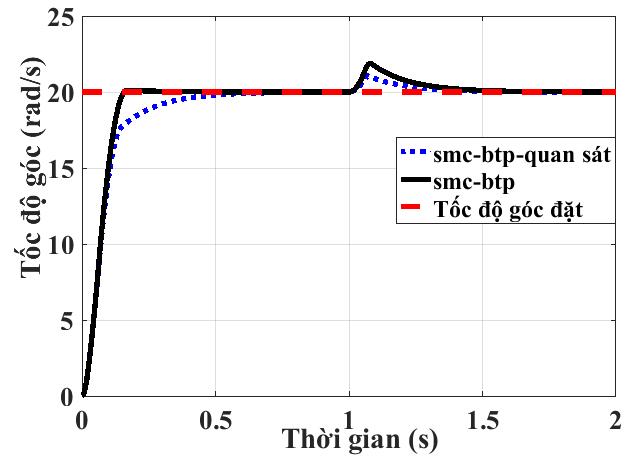
Đáp ứng tốc độ trong mô phỏng ở tốc độ đặt 20 rad/s khi có nhiễu tại thời điểm 1 s.
Đáp ứng mô phỏng khi tốc độ đặt tăng từ 30 lên 45 rad/s.
Đáp ứng mô phỏng khi tốc độ đặt giảm từ 90 xuống 60 rad/s.
Báo cáo nêu sai số giữa từ thông thực và từ thông quan sát trong mô phỏng là 0,03 Wb (khoảng 5%); sai số vị trí rotor được báo cáo bằng 0. Những kết quả này là căn cứ ban đầu cho việc khảo sát khả năng dùng bộ quan sát để giảm phụ thuộc vào một số phép đo trạng thái.
Đóng góp của đề tài là hai cấu phần thuật toán: điều khiển Backstepping Sliding cho SRM và cấu hình kết hợp bộ điều khiển với bộ quan sát trạng thái phi tuyến. Theo chính báo cáo, kết quả hiện dừng ở mô phỏng; hướng nghiên cứu tiếp theo là triển khai thực nghiệm trên thiết bị để kiểm chứng thuật toán và đánh giá khả năng ứng dụng. Vì vậy, giải pháp nên được giới thiệu là kết quả nghiên cứu mô phỏng, chưa phải hệ thống đã triển khai hoặc sản phẩm thương mại.
Nhóm thực hiện: Chủ nhiệm TS. Phí Hoàng Nhã; các thành viên được liệt kê trong báo cáo gồm TS. Phạm Văn Hùng, TS. Lê Xuân Hải, TS. Phạm Văn Minh, ThS. Võ Thị Cẩm Thùy, ThS. Nguyễn Đình Bảo, SV. Đỗ Bá Quang Huy và SV. Đinh Tuấn Anh.
Công bố được liệt kê trong báo cáo: Phí Hoàng Nhã và Võ Thị Cẩm Thùy (2023), “Tổng quan về động cơ từ trở chuyển mạch: cơ hội, thách thức và xu hướng điều khiển trong tương lai”, Tạp chí Khoa học và Công nghệ Đại học Đà Nẵng, tập 21, số 3, tr. 51–57; Nha Phi Hoang, Hung Pham Van, Hai Le Xuan (2023), “Backstepping sliding mode controller for Switched reluctance motor with combined nonlinear model”, SSRG International Journal of Electrical and Electronics Engineering, tập 10, số 8, tr. 235–242. Thông tin được chép từ danh mục công bố trong báo cáo; chưa đối chiếu độc lập với bản công bố.
Công bố khoa học liên quan
Backstepping Sliding Mode Controller for Switched Reluctance Motor with Combined Nonlinear Model
Research Article Open Access, 2023 • DOI: 10.14445/23488379/IJEEE-V10I8P123
KHÁM PHÁ THÊM Từ sản phẩm đến không gian nghiên cứu liên quan Thông tin nhà nghiên cứu Tiến sĩ Phí Hoàng Nhã Đơn vị công tác: Trường Điện - Điện tử Hướng nghiên cứu: Thiết kế bộ điều khiển phi tuyến ổn định tốc độ cho động cơ từ trở, kết hợp bộ quan sát trạng thái nhằm giảm thiểu thiết bị đo, từ đó giảm chi phí hệ thống Đơn vị của sản phẩm: Khoa Điện, Trường Điện - Điện tử Hướng nghiên cứu của sản phẩm: Điều khiển phi tuyến, Backstepping Sliding với bộ quan sát, Trường Điện - Điện tử Liên kết học thuật tham khảo Nghiên cứu liên quan và công cụ tra cứu |
Thứ Sáu, 13:08 13/11/2026
Tân sinh viên quốc tế tham quan, trải nghiệm và tìm hiểu cách khai thác tài nguyên thông tin Thư viện
Thứ Hai, 13:11 07/09/2026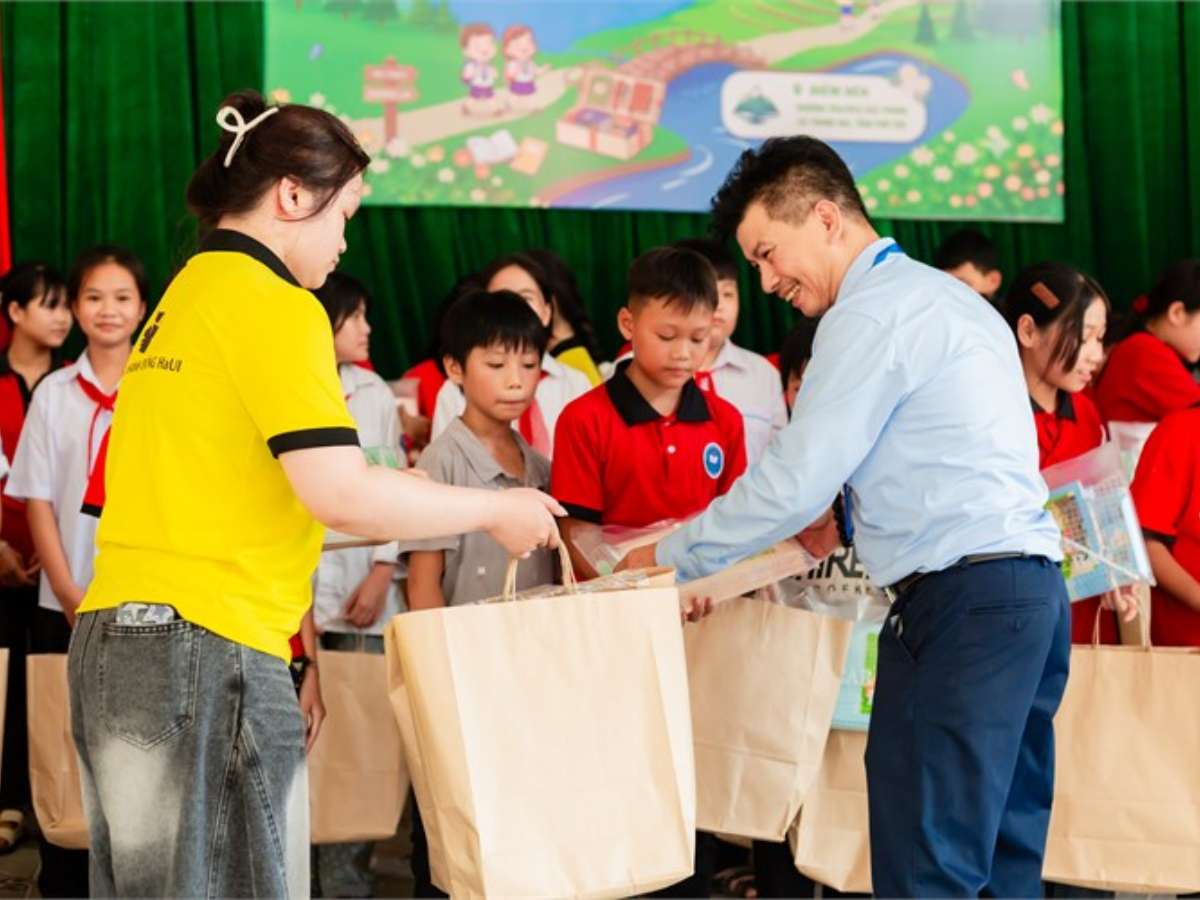
Trao tặng những món quà ý nghĩa tới học sinh có hoàn cảnh khó khăn tại Trường TH&THCS Bắc Phong trước thềm năm học mới
Thứ Năm, 07:53 03/09/2026
Hướng dẫn khai thác và sử dụng Thư viện Đại học Công nghiệp Hà Nội năm 2024
Thứ Ba, 14:33 17/09/2024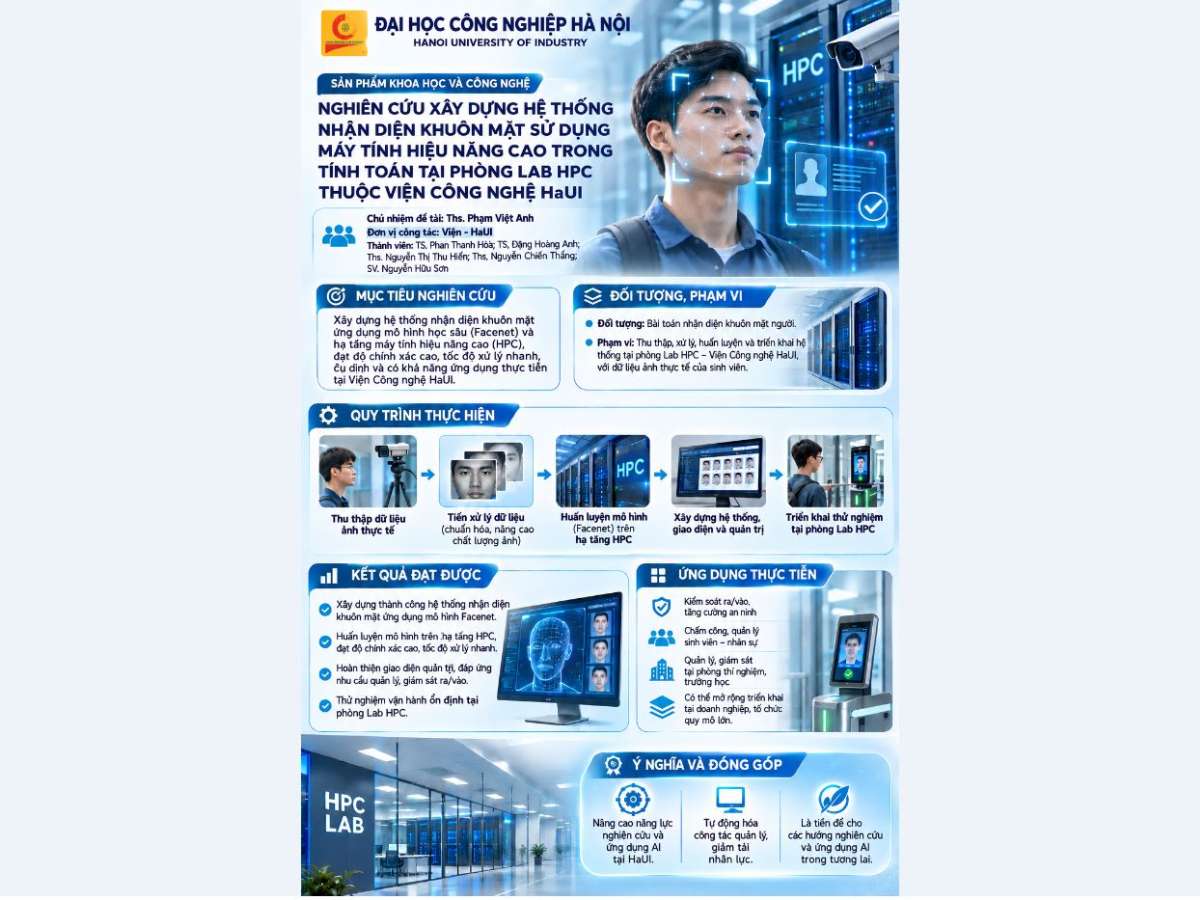
Nghiên cứu xây dựng hệ thống nhận diện khuôn mặt sử dụng máy tính hiệu năng cao trong tính toán tại Phòng Lab HPC thuộc Viện Công nghệ HaUI
Thứ Hai, 11:22 16/11/2026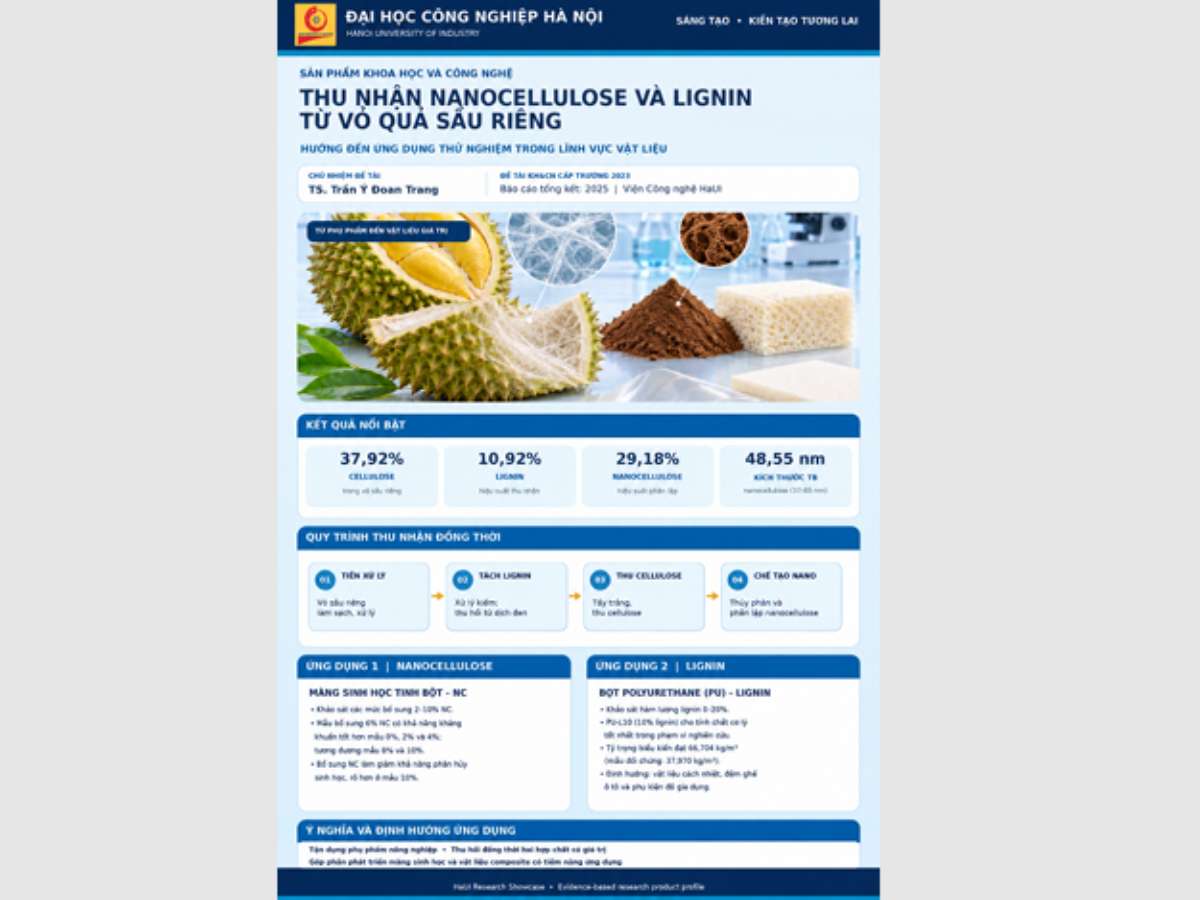
Thu nhận Nanocellulose và Lignin từ vỏ quả sầu riêng hướng đến ứng dụng thử nghiệm trong lĩnh vực vật liệu
Chủ Nhật, 16:13 15/11/2026
Nghiên cứu giải pháp nâng cao chất lượng truyền thông trong hệ thống thông tin sử dụng UAV
Thứ Sáu, 09:22 13/11/2026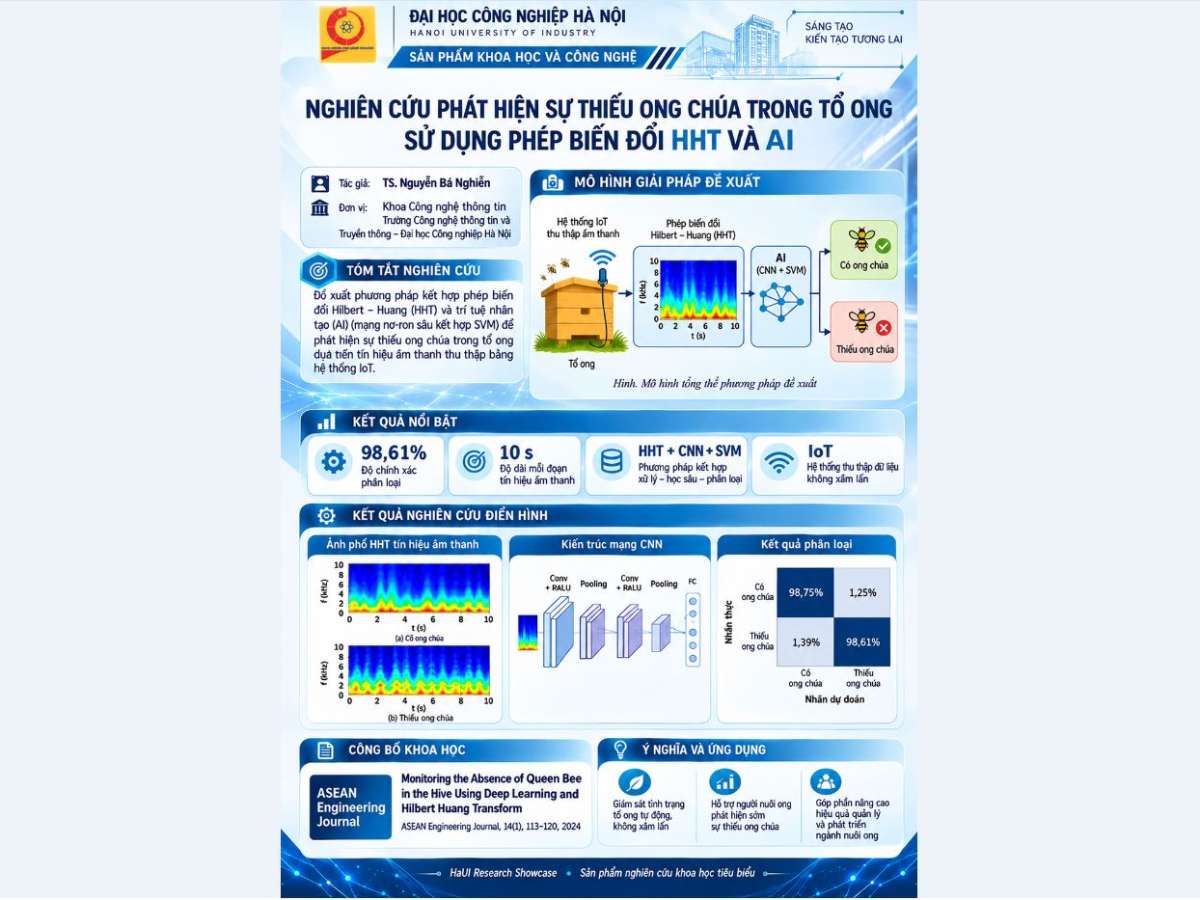
Nghiên cứu phát hiện sự thiếu ong chúa trong tổ ong sử dụng phép biến đổi HHT và AI
Thứ Năm, 11:39 12/11/2026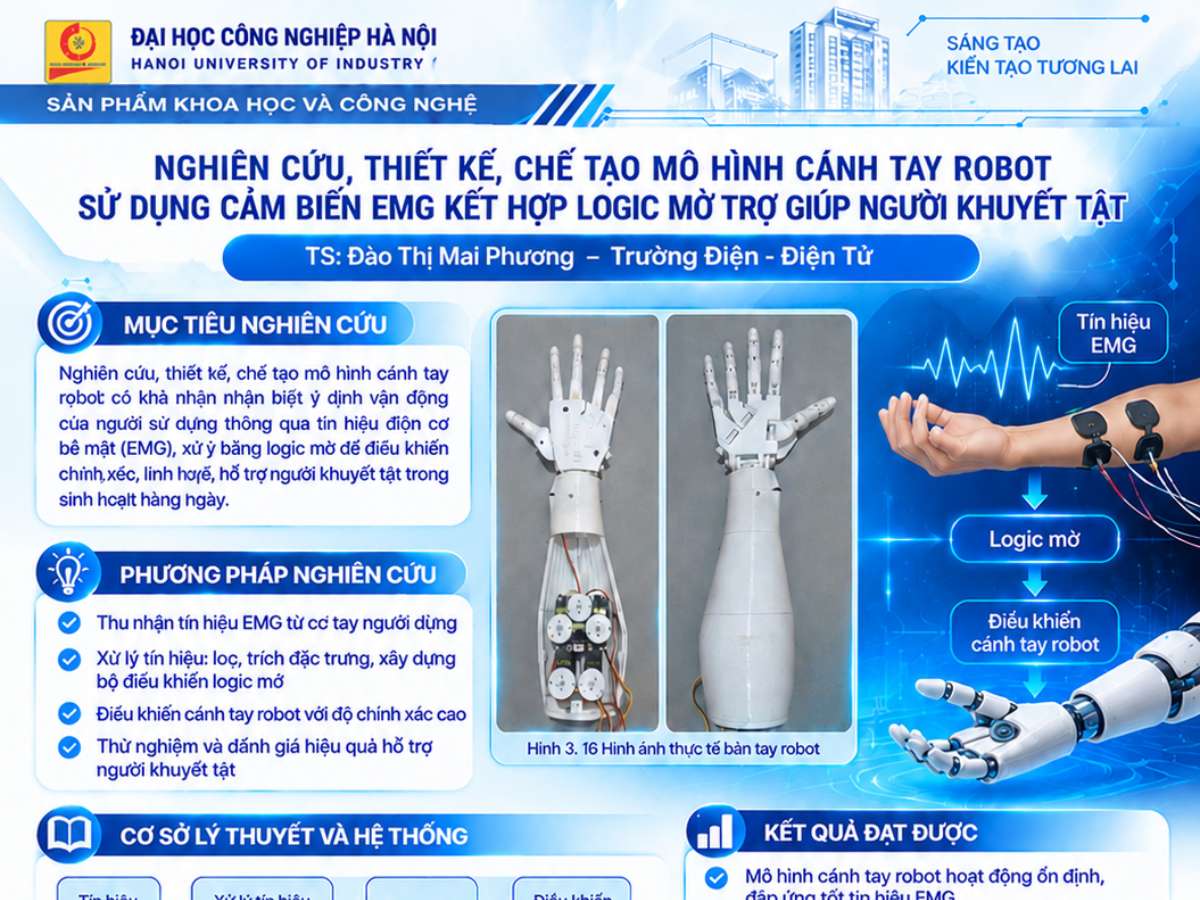
Nghiên cứu, thiết kế, chế tạo mô hình cánh tay robot sử dụng cảm biến EMG kết hợp logic mờ trợ giúp người khuyết tật
Thứ Tư, 10:31 11/11/2026Copyright © 2018 Hanoi University of Industry.