Nghiên cứu, thiết kế, chế tạo mô hình cánh tay robot sử dụng cảm biến EMG kết hợp logic mờ trợ giúp người khuyết tật
Nghiên cứu, thiết kế, chế tạo mô hình cánh tay robot sử dụng cảm biến EMG kết hợp logic mờ trợ giúp người khuyết tật nghiên cứu chế tạo mô hình bàn tay robot ứng dụng công nghệ in 3D và thuật toán logic mờ để xử lý tín hiệu điện cơ bề mặt (sEMG), giúp người khuyết tật chi trên thực hiện các thao tác vận động cơ bản.
Bàn tay robot điều khiển bằng tín hiệu cơ và logic mờ
| Nghiên cứu, thiết kế, chế tạo mô hình cánh tay robot sử dụng cảm biến EMG kết hợp logic mờ trợ giúp người khuyết tật nghiên cứu chế tạo mô hình bàn tay robot ứng dụng công nghệ in 3D và thuật toán logic mờ để xử lý tín hiệu điện cơ bề mặt (sEMG), giúp người khuyết tật chi trên thực hiện các thao tác vận động cơ bản. |
Chủ nhiệm / nhóm nghiên cứu Đào Thị Mai Phương (c.n.) Nguyễn Ngọc Khoát, Phạm Văn Hùng, Phạm Văn Minh, Phạm Văn Nam. | Đơn vị Trường Điện - Điện tử |
0,95 s Độ trễ trung bình theo các thao tác mẫu trên mô hình bàn tay robot | 350 g Mô hình cầm kìm kỹ thuật |
200 g Yêu cầu thiết kế ban đầu | 0–90° Xoay cổ tay |
Công nghệ cốt lõi
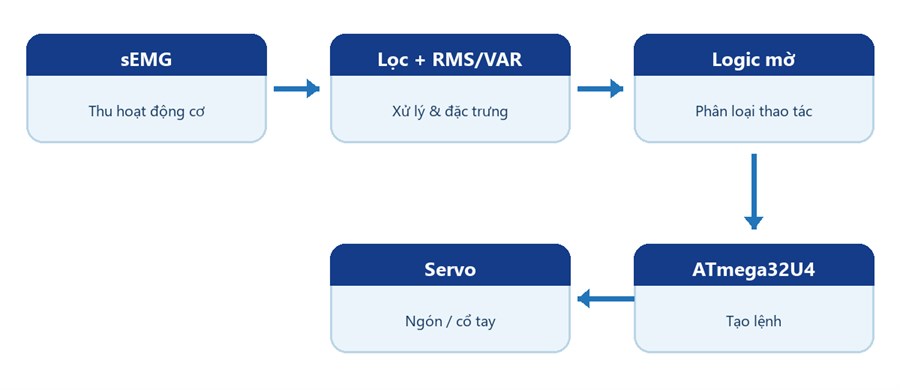
| Cảm biến điện cơ bề mặt (sEMG) — thu tín hiệu hoạt động cơ làm đầu vào điều khiển. | Tiền xử lý sEMG và trích đặc trưng RMS/VAR — chuẩn bị đầu vào cho bộ phân loại. |
| Điều khiển logic mờ — ánh xạ đặc trưng tín hiệu cơ thành lệnh cử động servo. | In 3D FDM với vật liệu PLA — chế tạo vỏ và cấu trúc mô hình bàn tay/cẳng tay. |
| ATmega32U4 và điều khiển servo bằng PWM — thực thi suy luận và chuyển đổi cử chỉ thành chuyển động. | 03: Công bố khoa học |
Một mô hình bàn tay robot in 3D nhận tín hiệu điện cơ bề mặt (sEMG), xử lý đặc trưng cơ và điều khiển các thao tác ngón tay, cổ tay. Trong thử nghiệm trên mô hình, báo cáo ghi độ trễ trung bình 0,95 giây và cầm được vật khoảng 350 g.
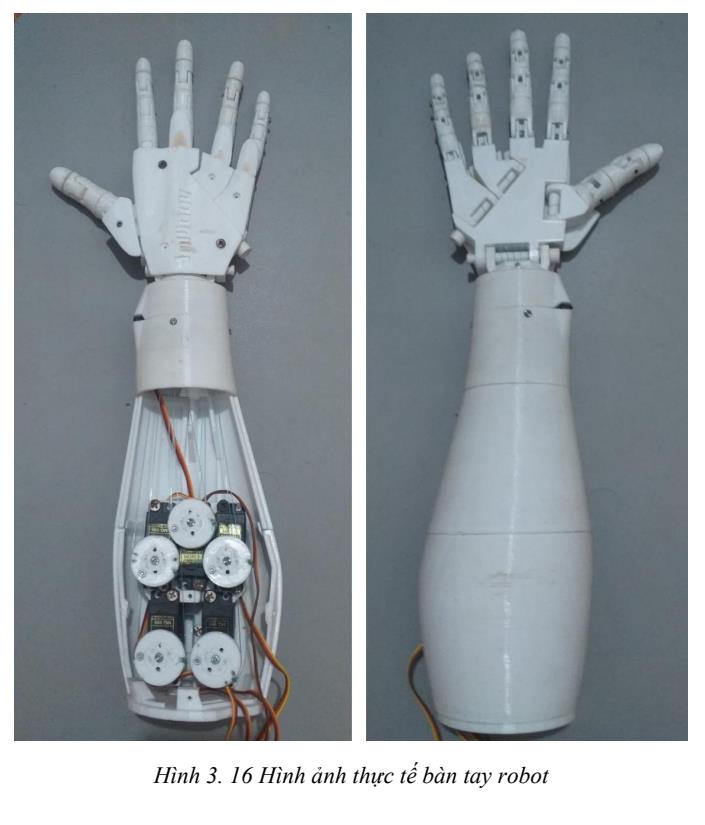
Hình ảnh thực tế bàn tay robot
Với người mất hoặc suy giảm chức năng chi trên, các thao tác cầm nắm hằng ngày có thể trở nên khó khăn. Đề tài của Đại học Công nghiệp Hà Nội nghiên cứu một hướng điều khiển bàn tay robot dựa trên tín hiệu sEMG: cảm biến đặt trên cơ thể thu tín hiệu khi cơ hoạt động, bộ điều khiển phân loại mẫu tín hiệu, rồi gửi lệnh tới các servo để tạo cử động.
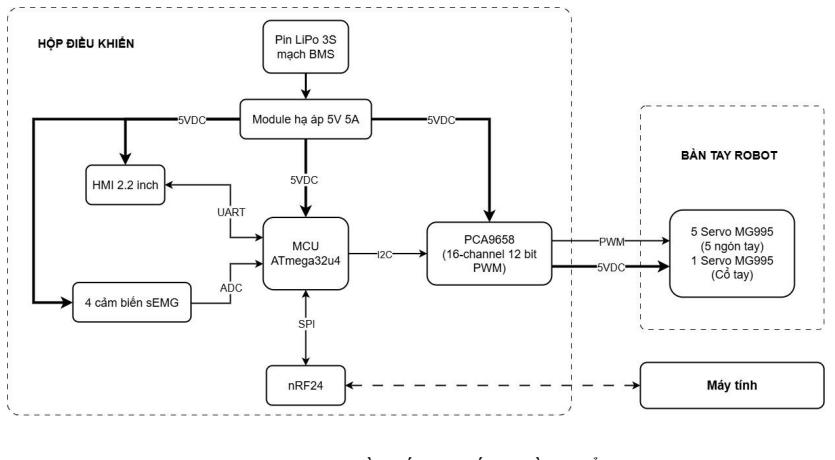
Bộ điều khiển phân loại mẫu tín hiệu
Hệ thống gồm cảm biến sEMG, mạch điều khiển, bộ xử lý và mô hình bàn tay/cẳng tay robot. Báo cáo mô tả lọc thông thấp và thông cao để giảm nhiễu và trôi nền, sau đó trích xuất các đặc trưng như RMS và VAR. Bộ điều khiển logic mờ dùng các đặc trưng này để ánh xạ hoạt động cơ thành lệnh chuyển động; vi điều khiển ATmega32U4 phát lệnh PWM tới các servo điều khiển ngón tay và cổ tay.
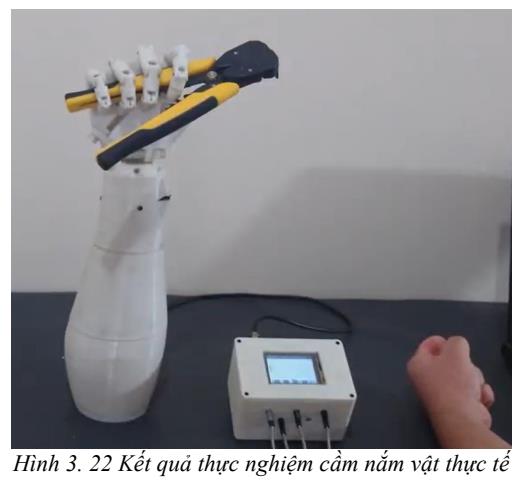
Kết quả thực nghiệm cầm nắm vật thực tế
Phần cơ khí được thiết kế theo cấu trúc bàn tay người và chế tạo bằng in 3D kiểu FDM với PLA. Như vậy đầu ra của đề tài không chỉ là thuật toán phân loại, mà là mô hình tích hợp phần cơ, cảm biến và bộ điều khiển để thử các thao tác cơ bản.
Trong các thao tác mẫu, báo cáo ghi độ trễ trung bình 0,95 giây, thấp hơn ngưỡng yêu cầu 1,2 giây của đề tài. Mô hình điều khiển được từng ngón tay độc lập và xoay cổ tay trong khoảng 0–90 độ; các khớp ngón tay gập tới 90 độ theo kết quả được báo cáo.
Ở Hình 3.22, mô hình cầm một chiếc kìm kỹ thuật có khối lượng khoảng 350 g. Báo cáo nêu yêu cầu ban đầu là cầm vật khoảng 200 g, vì vậy hình minh họa cho thấy một phép thử cầm nắm vượt mức yêu cầu thiết kế đã ghi. Đây là kết quả trên nguyên mẫu, không phải đánh giá khả năng sử dụng lâu dài hay hiệu quả phục hồi chức năng.
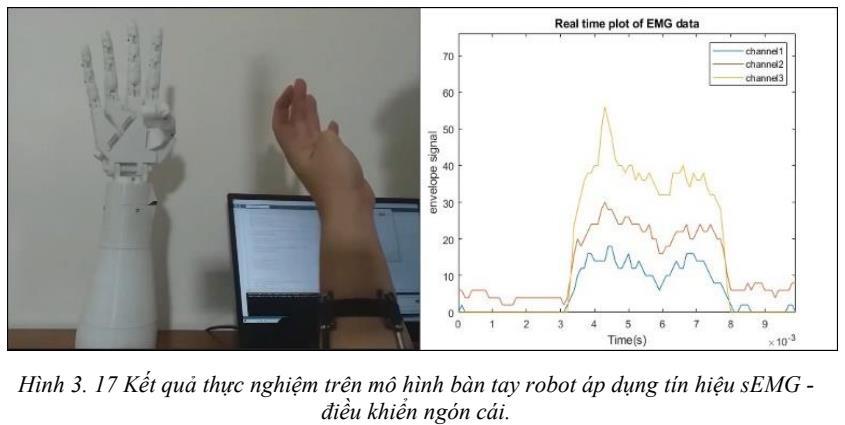
Đề tài hướng tới trợ giúp người khuyết tật chi trên, nhưng bằng chứng được trình bày trong báo cáo là thử nghiệm điều khiển mô hình robot bằng tín hiệu sEMG và các thao tác mẫu. Báo cáo không cung cấp dữ liệu đánh giá lâm sàng, độ phù hợp với từng người dùng, sự thoải mái khi đeo hoặc thử nghiệm có nhóm người khuyết tật. Vì vậy, kết quả phù hợp để xem như bước chế tạo và kiểm chứng kỹ thuật ban đầu; cần đánh giá an toàn, khả năng tùy chỉnh và trải nghiệm người dùng trước khi kết luận về hiệu quả hỗ trợ trong sinh hoạt.
Thông tin đề tài: Chủ nhiệm TS. Đào Thị Mai Phương; Trường Đại học Công nghiệp Hà Nội. Bìa báo cáo ghi đề tài KH&CN cấp trường 2022; ngày trên bìa là tháng 8/2025.
Nguồn:Báo cáo tổng kết đề tài KH&CN cấp trường: Nghiên cứu, thiết kế, chế tạo mô hình cánh tay robot sử dụng cảm biến EMG kết hợp logic mờ trợ giúp người khuyết tật
Công bố khoa học liên quan
Balancing a practical inverted pendulum model employing novel meta-heuristic optimization-based fuzzy logic controllers
Intl J Adv Comput Sci Appl, 2022 • DOI: 10.14569/IJACSA.2022.0130464
A Novel Integration of Metaheuristic – Based Optimization Methods for Enhancing Fuzzy Logic Control Performance on Inverted Pendulum-Cart Systems.
Academic Journal, 2025 • DOI: DOI 10.18280/jesa.580411
Enhancing Net Frequency Stability in Renewable-Integrated Interconnected Power Systems Using a Novel PSO-BA Optimized Fuzzy-PID Controller.
Journal Européen des Systèmes Automatisés, 2026 • DOI: DOI 10.18280/jesa.590123
KHÁM PHÁ THÊM Từ sản phẩm đến không gian nghiên cứu liên quan Thông tin nhà nghiên cứu TS Đào Thị Mai Phương Đơn vị công tác: Trường Điện - Điện tử, Đại học Công nghiệp Hà Nội Hướng nghiên cứu: Điều khiển thông minh, điều khiển thích nghi, mạng nơ-ron. Đơn vị của sản phẩm: Trường Điện - Điện tử Hướng nghiên cứu của sản phẩm: Robot, điều khiển EMG, logic mờ, phục hồi chức năng Nghiên cứu liên quan và công cụ tra cứu |
Thứ Tư, 10:31 11/11/2026
Tân sinh viên quốc tế tham quan, trải nghiệm và tìm hiểu cách khai thác tài nguyên thông tin Thư viện
Thứ Hai, 13:11 07/09/2026
Trao tặng những món quà ý nghĩa tới học sinh có hoàn cảnh khó khăn tại Trường TH&THCS Bắc Phong trước thềm năm học mới
Thứ Năm, 07:53 03/09/2026
Hướng dẫn khai thác và sử dụng Thư viện Đại học Công nghiệp Hà Nội năm 2024
Thứ Ba, 14:33 17/09/2024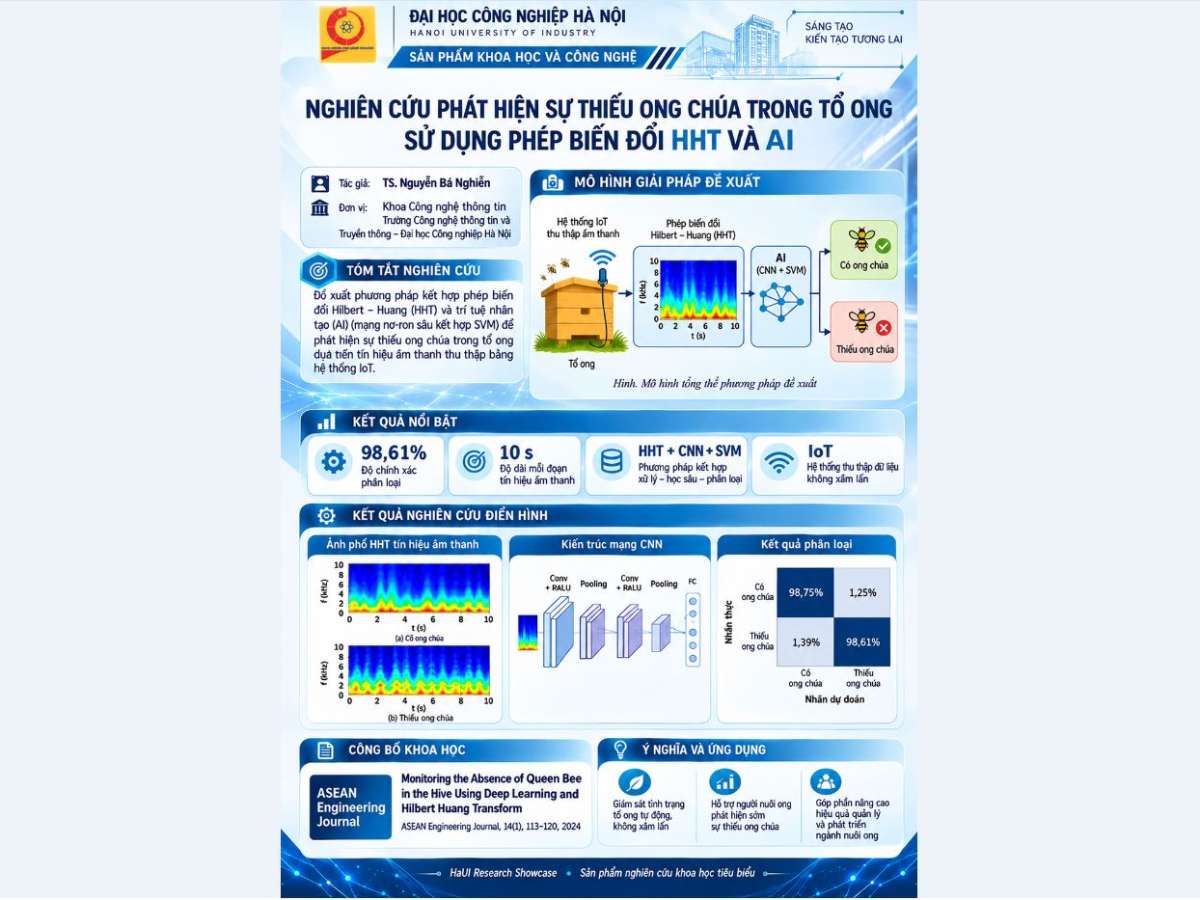
Nghiên cứu phát hiện sự thiếu ong chúa trong tổ ong sử dụng phép biến đổi HHT và AI
Thứ Năm, 11:39 12/11/2026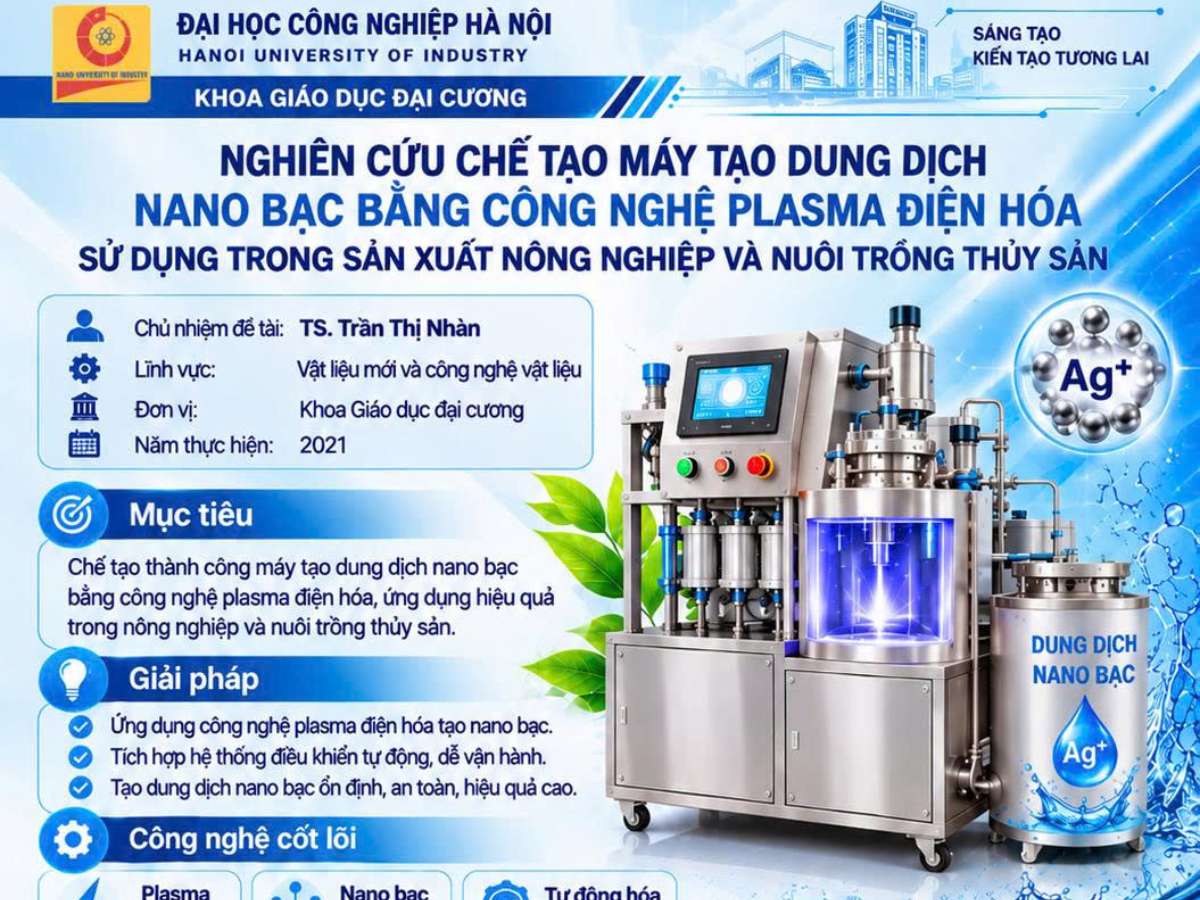
Nghiên cứu chế tạo máy tạo dung dịch nano bạc bằng công nghệ plasma điện hóa sử dụng trong sản xuất nông nghiệp và nuôi trồng thủy sản
Thứ Tư, 08:28 11/11/2026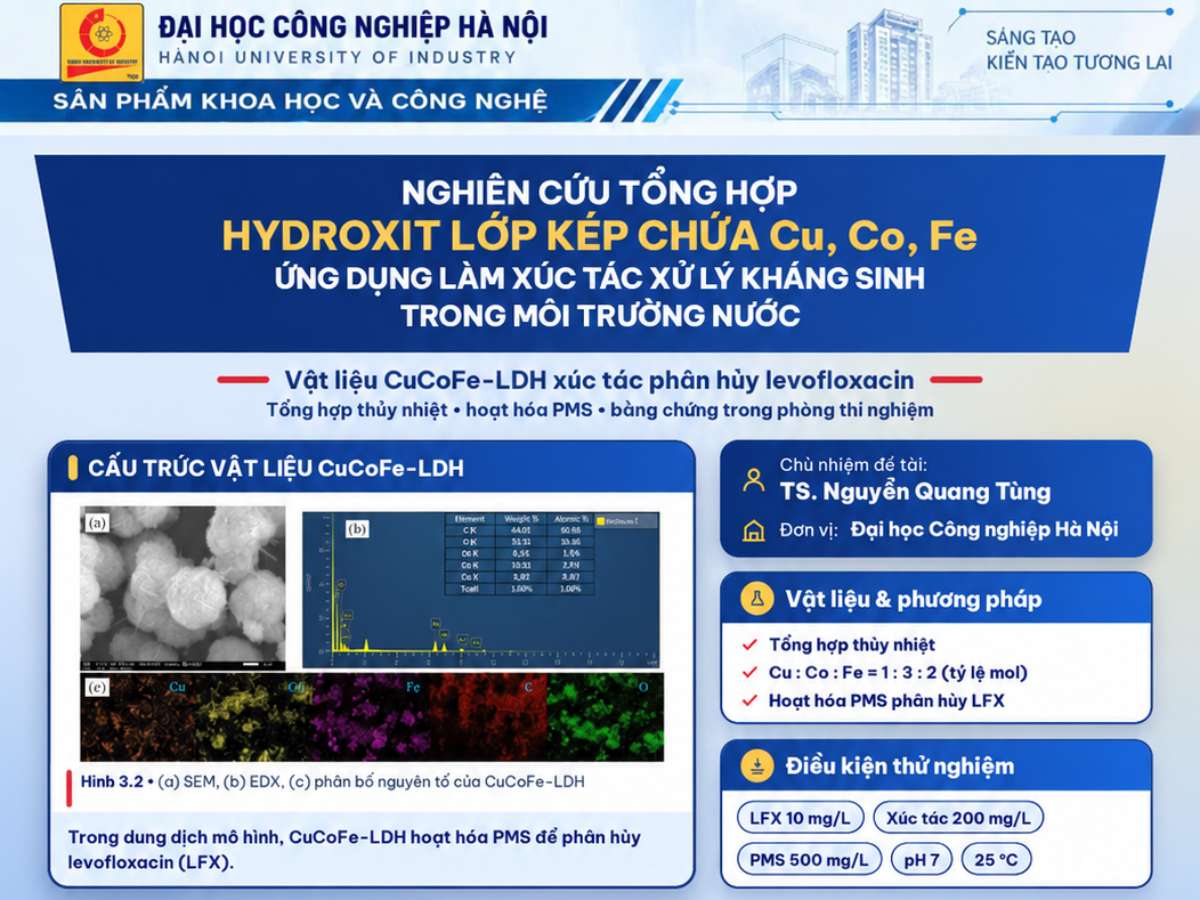
Nghiên cứu tổng hợp Hydroxit lớp kép chứa CU, CO, FE ứng dụng làm xúc tác xử lý kháng sinh trong môi trường nước
Thứ Ba, 16:04 10/11/2026
Tối ưu hóa việc thiết kế mạng cảm biến không dây theo mô hình hàng rào cảm biến trong IOT bằng thuật toán Metaheuristic
Thứ Ba, 15:26 10/11/2026
Tối ưu dung lượng bảo mật của hệ thống đa truy cập không trực giao NOMA với bề mặt phản xạ thông minh IRS sử dụng thuật toán trí tuệ bày đàn SI
Thứ Ba, 14:57 10/11/2026
Đánh giá tác động của các khu công nghiệp đến phát triển kinh tế - xã hội của tỉnh Thái Bình
Thứ Ba, 14:37 10/11/2026Copyright © 2018 Hanoi University of Industry.