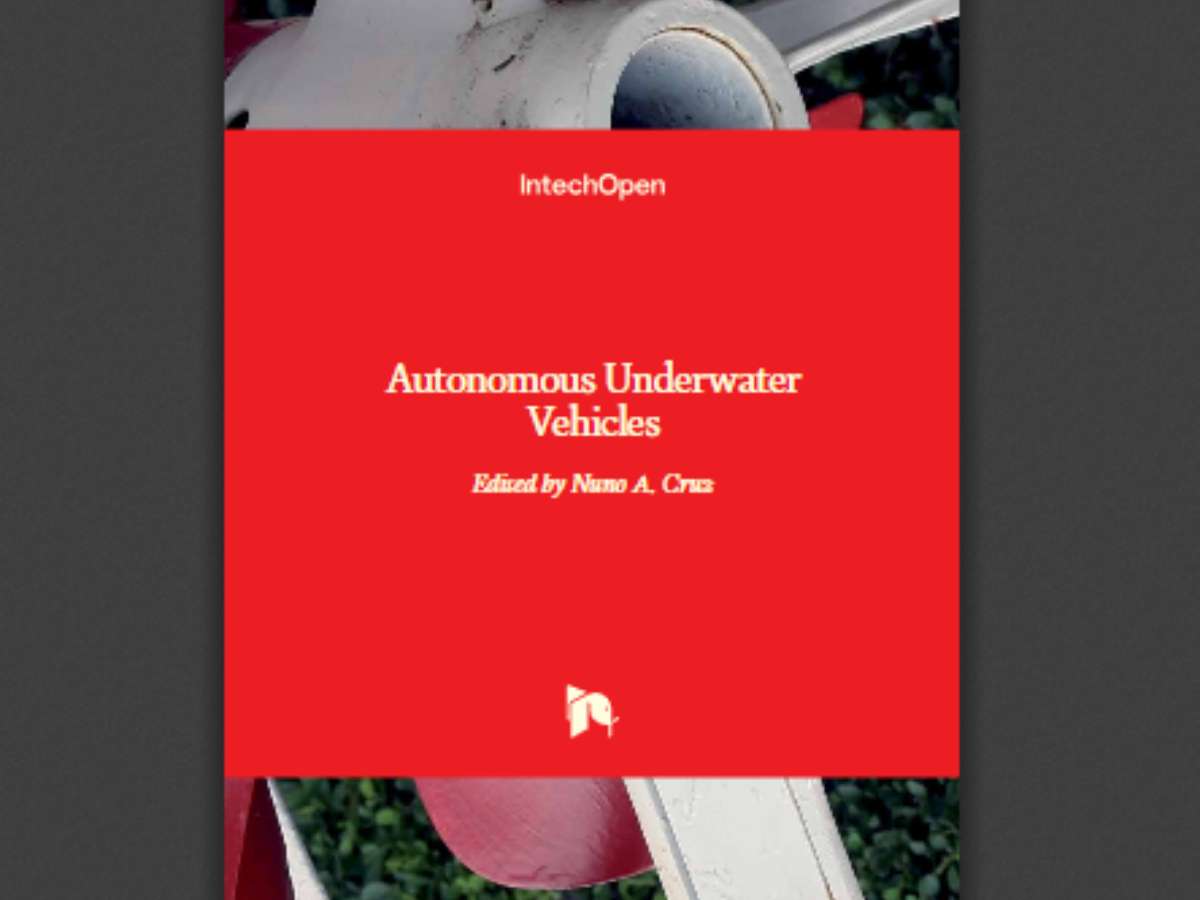
Autonomous Underwater Vehicles

Cuốn sách trình bày những tiến bộ trong công nghệ và ứng dụng xe tự hành dưới nước (AUV), từ thiết kế phương tiện, điều hướng và điều khiển đến lập kế hoạch, phân tích nhiệm vụ. Nội dung cũng đề cập đến khả năng xử lý dữ liệu và ra quyết định trực tuyến trên phương tiện.
Xem thêm

Learning from Maps: Scalable Ground Truth Generation in Autonomous Driving

Nghiên cứu này giới thiệu một phương pháp có khả năng mở rộng nhằm tự động tạo dữ liệu huấn luyện, sử dụng bản đồ độ phân giải cao (HD map) làm cơ sở giám sát cho nhiều loại cảm biến và tác vụ khác nhauNghiên cứu này giới thiệu một phương pháp có khả năng mở rộng nhằm tự động tạo dữ liệu huấn luyện, sử dụng bản đồ độ phân giải cao (HD map) làm cơ sở giám sát cho nhiều loại cảm biến và tác vụ khác nhau.

Xem thêm

Autonomous Mobile Mapping Robots

Cuốn sách này trình bày những tiến bộ nghiên cứu gần đây về robot lập bản đồ di động tự động, bao gồm nhiều chủ đề. Chúng bao gồm các quỹ đạo độc đáo để quét 3D trên thiết bị di động, các thành phần phần mềm quan trọng như đo hình lidar, đóng giao diện, biểu đồ tư thế SLAM, sàng lọc bản đồ, lập kế hoạch đường đi và thuật toán bao phủ.

Xem thêm

Autonomous Vehicle

Xe tự hành, mặc dù có lịch sử tương đối ngắn, đã tìm thấy ứng dụng thực tế trong nhiều lĩnh vực hoạt động của con người. Những chiếc xe như vậy thường thay thế con người trong việc thực hiện các nhiệm vụ đòi hỏi thời gian vận hành dài và được giữ trong môi trường không thể tiếp cận hoặc nguy hiểm. Tuy nhiên, robot tự hành có lẽ là lĩnh vực đang được phát triển nhiều nhất vì nhu cầu lớn về các thiết bị như vậy trong các lĩnh vực khác nhau của cuộc sống chúng ta.

Xem thêm

Autonomous Agents

Cuốn sách này trình bày sự kết hợp của các vấn đề nghiên cứu khác nhau được các nhà nghiên cứu theo đuổi trong lĩnh vực hệ thống đa tác nhân. Lĩnh vực hệ thống đa tác nhân nghiên cứu quy trình giải quyết vấn đề phân tán và thiết kế một số giao thức và cơ chế liên quan đến quy trình này.

Xem thêm

World Modeling for Intelligent Autonomous Systems

Cuốn sách này trình bày một loạt các kết quả lý thuyết và thực nghiệm trong lĩnh vực mô hình hóa thế giới.

Xem thêm

Introduction and Implementations of the Kalman Filter

Phản ứng tổng hợp dữ liệu cảm biến là quá trình kết hợp dữ liệu dễ xảy ra lỗi, không đồng nhất, không đầy đủ và mơ hồ để thu thập mức độ nhận thức tình huống cao hơn. Về nguyên tắc, tất cả các sinh vật sống đều kết hợp thông tin từ các giác quan bổ sung của chúng để phối hợp hành động cũng như phát hiện và xác định vị trí nguy hiểm. Trong phản ứng tổng hợp dữ liệu cảm biến, quá trình này được chuyển sang các hệ thống điện tử dựa trên một số nhận thức về những gì đang xảy ra trong một số lĩnh vực quan tâm nhất định.

Xem thêm

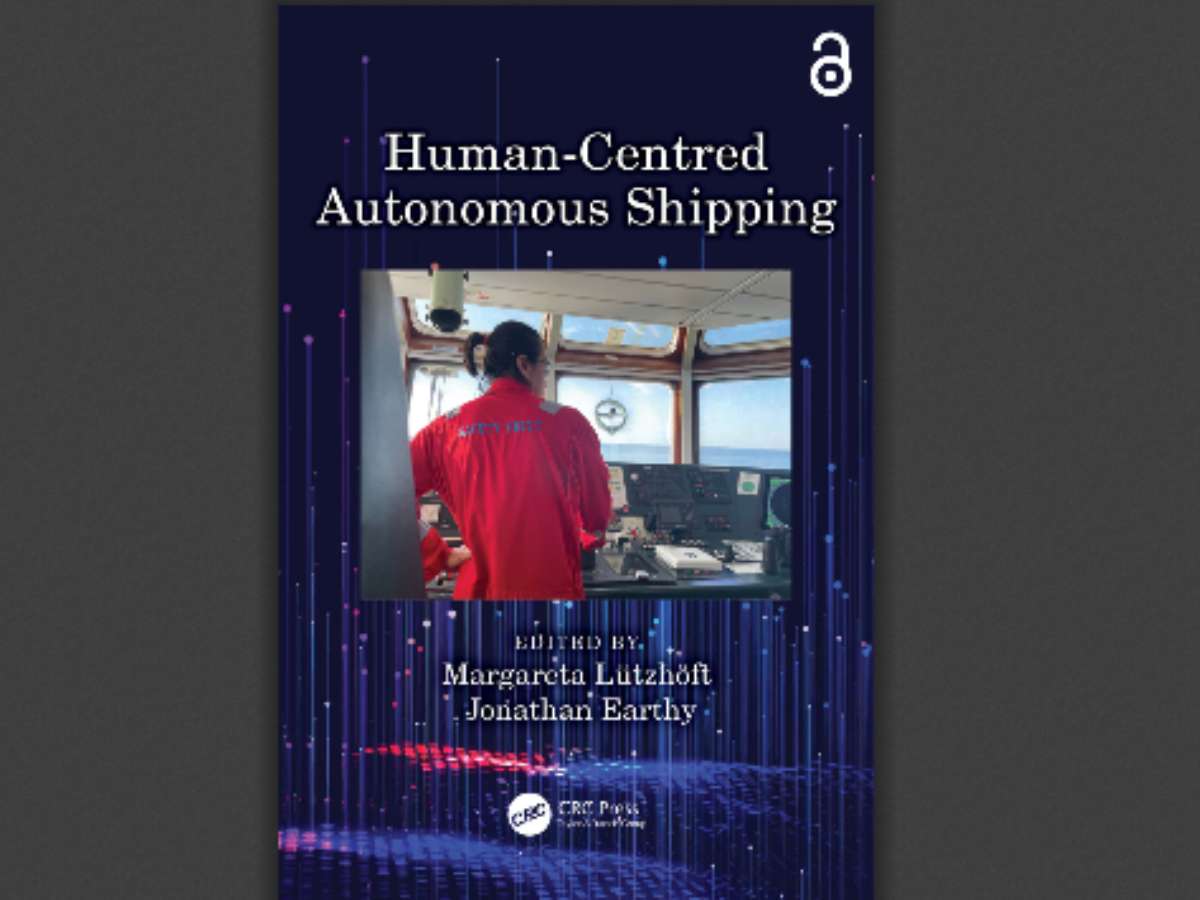
Human-Centred Autonomous Shipping

Cuốn sách kết hợp bình luận và hiểu biết sâu sắc từ các chuyên gia trong ngành cũng như học viện và mô tả một chuyến đi tàu lượn siêu tốc từ ý tưởng khái niệm qua giai đoạn cường điệu khi các nhà công nghệ và kỹ sư nhiệt tình ủng hộ sự phát triển nhanh chóng khi nhiều người khác trong ngành hàng hải cảm thấy bị ép buộc nhưng phải vật lộn để làm theo và cuối cùng là đưa ra quan điểm thận trọng hơn khi kinh nghiệm tích lũy bắt đầu cho thấy những hạn chế, rủi ro và thiếu một trường hợp kinh doanh chung. Cuốn sách này dành cho bất kỳ ai làm việc, nghiên cứu hoặc chỉ đơn giản là quan tâm đến vận chuyển và lĩnh vực hàng hải và sự phát triển của vận chuyển tự động. Đối tượng mục tiêu bao gồm các cơ quan quản lý, nhà giáo dục, nhà nghiên cứu, kỹ sư và nhà sản xuất.

Xem thêm

The Dynamics of Vehicles: Basics, Simulation and Autonomous Systems

Cuốn sách này cung cấp thông tin về các nguyên tắc cơ bản của động lực học, mô hình hóa, mô phỏng và xe tự hành.

Xem thêm